EN


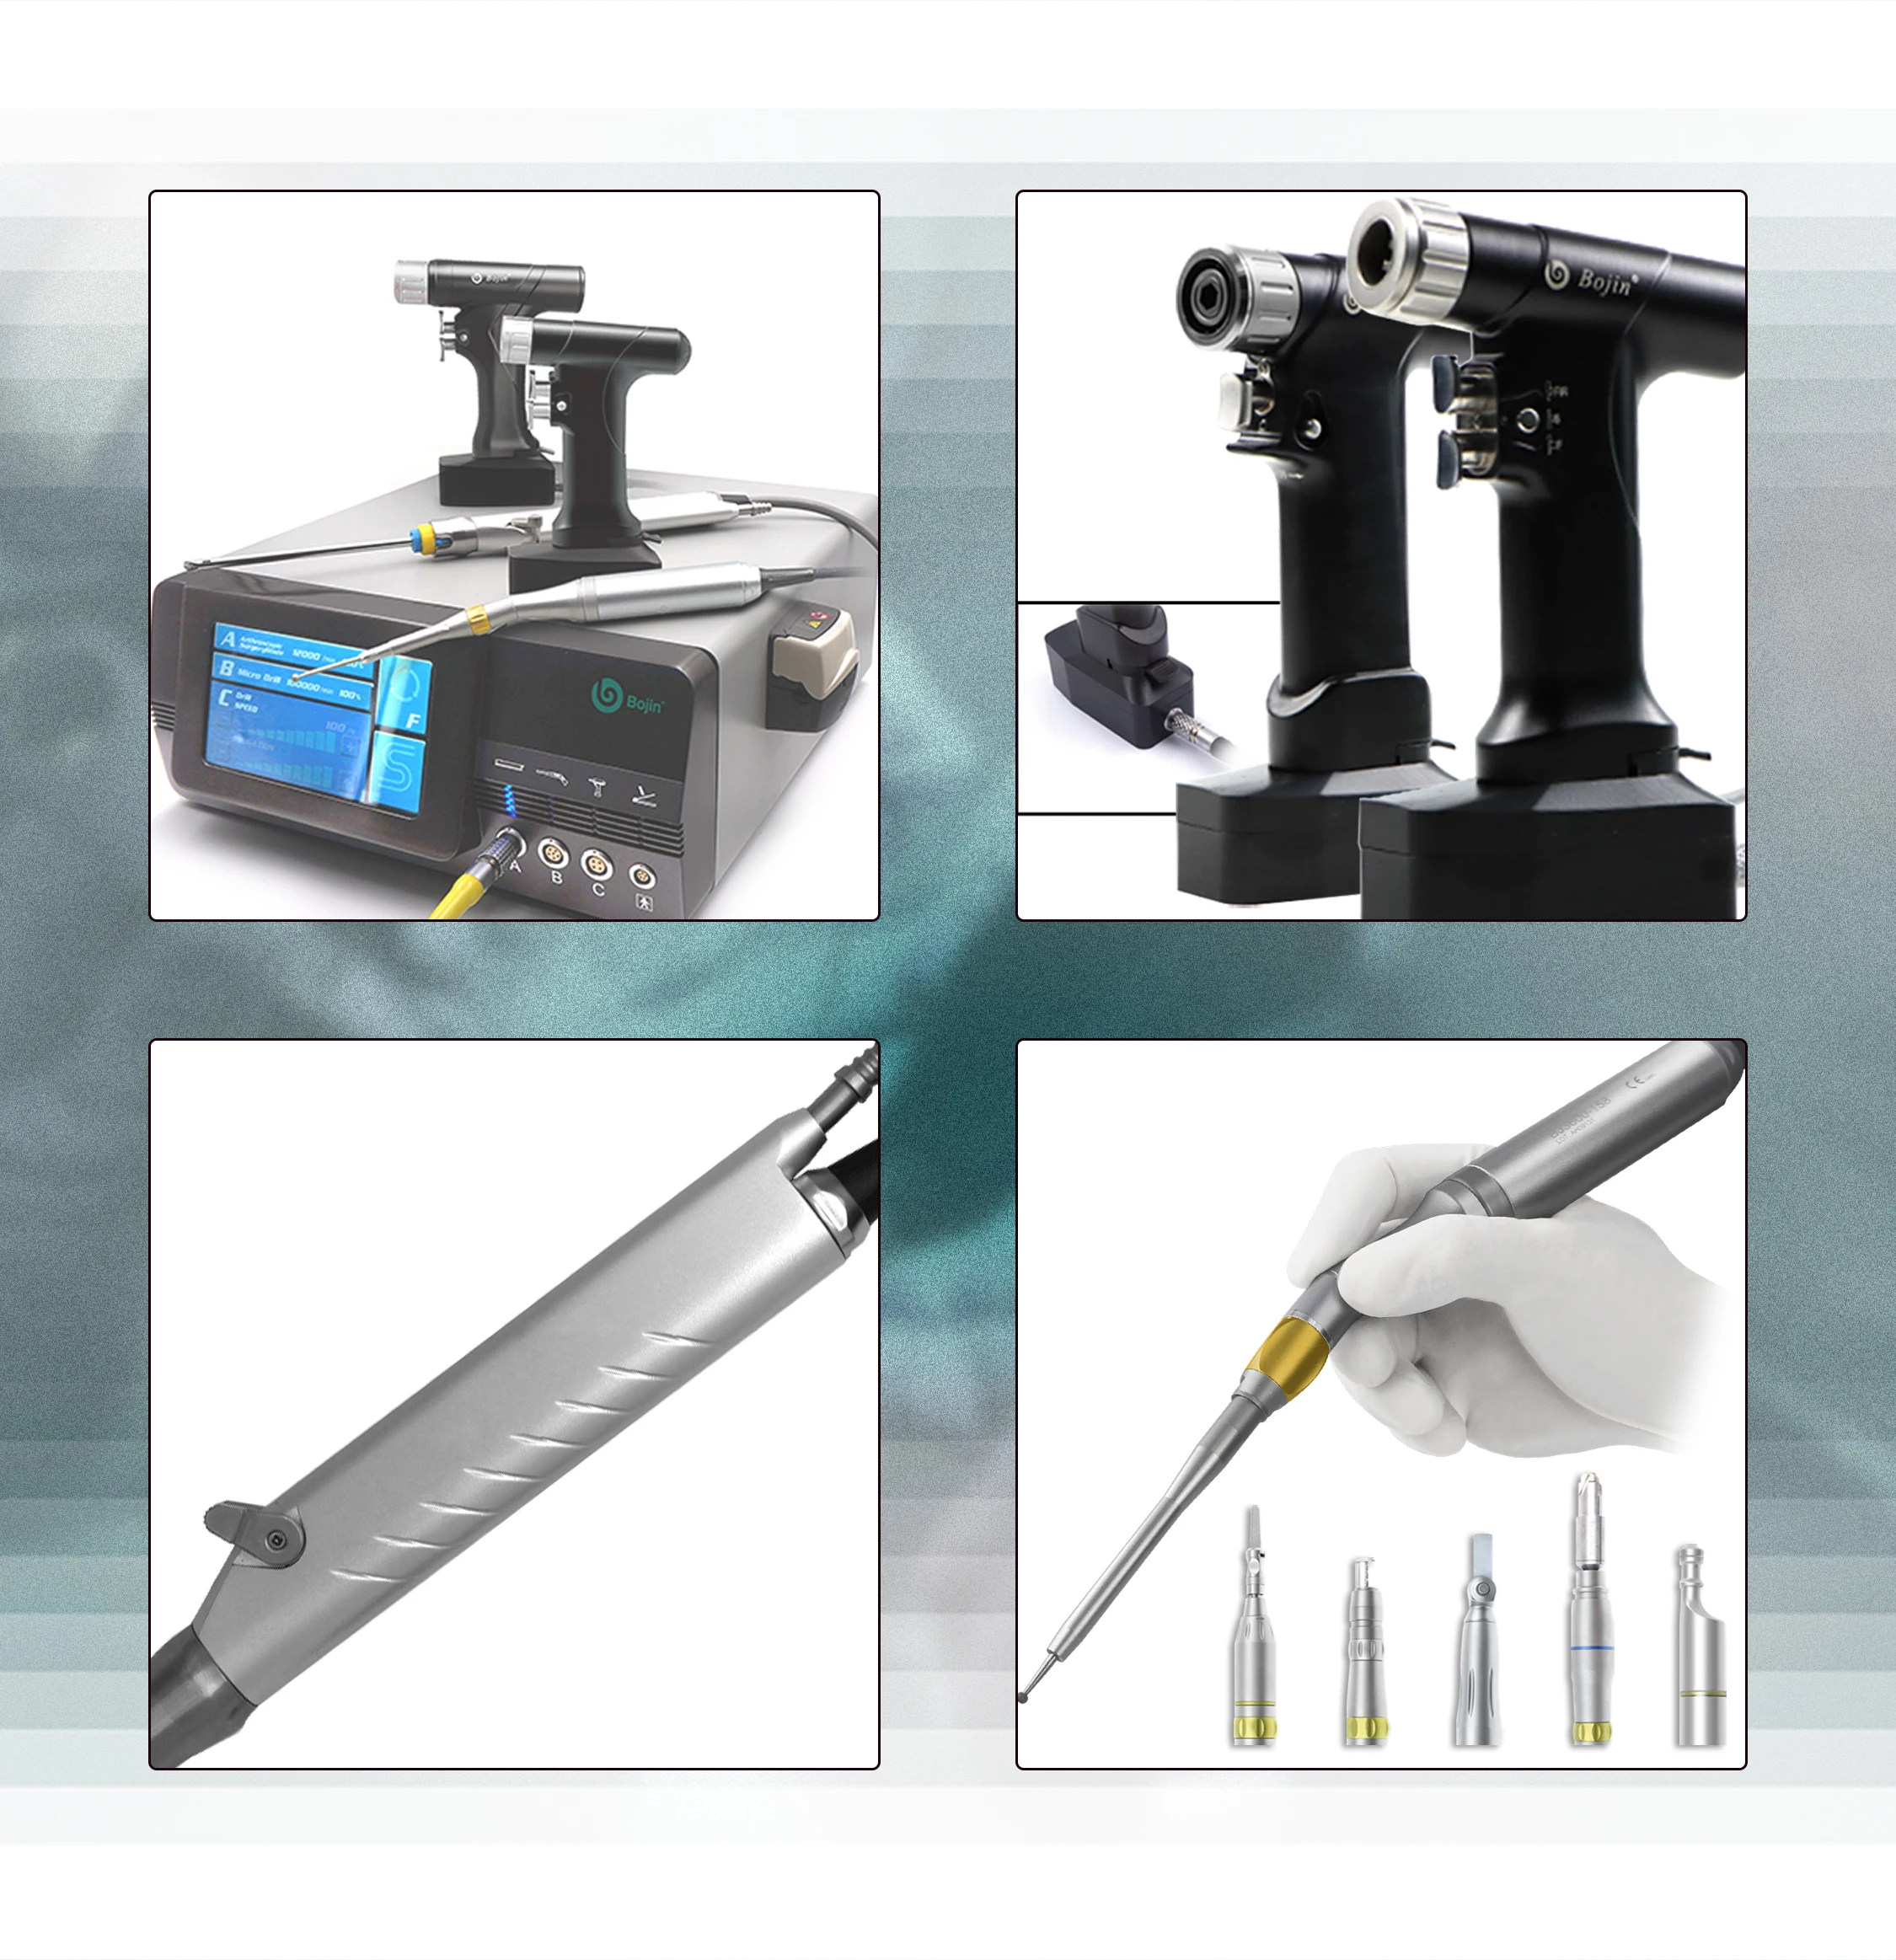
ခြေထောက်နှင့် ခြေကျင်းဝတ် ခွဲစိတ်ကုသမှုများအတွင်း လိုအပ်သည့် ပါဝါတောင်းဆိုမှုများကို အပြည့်အ၀ ကျေနပ်စေခဲ့သည်။
စံပြုပြင်ဆင်မှု
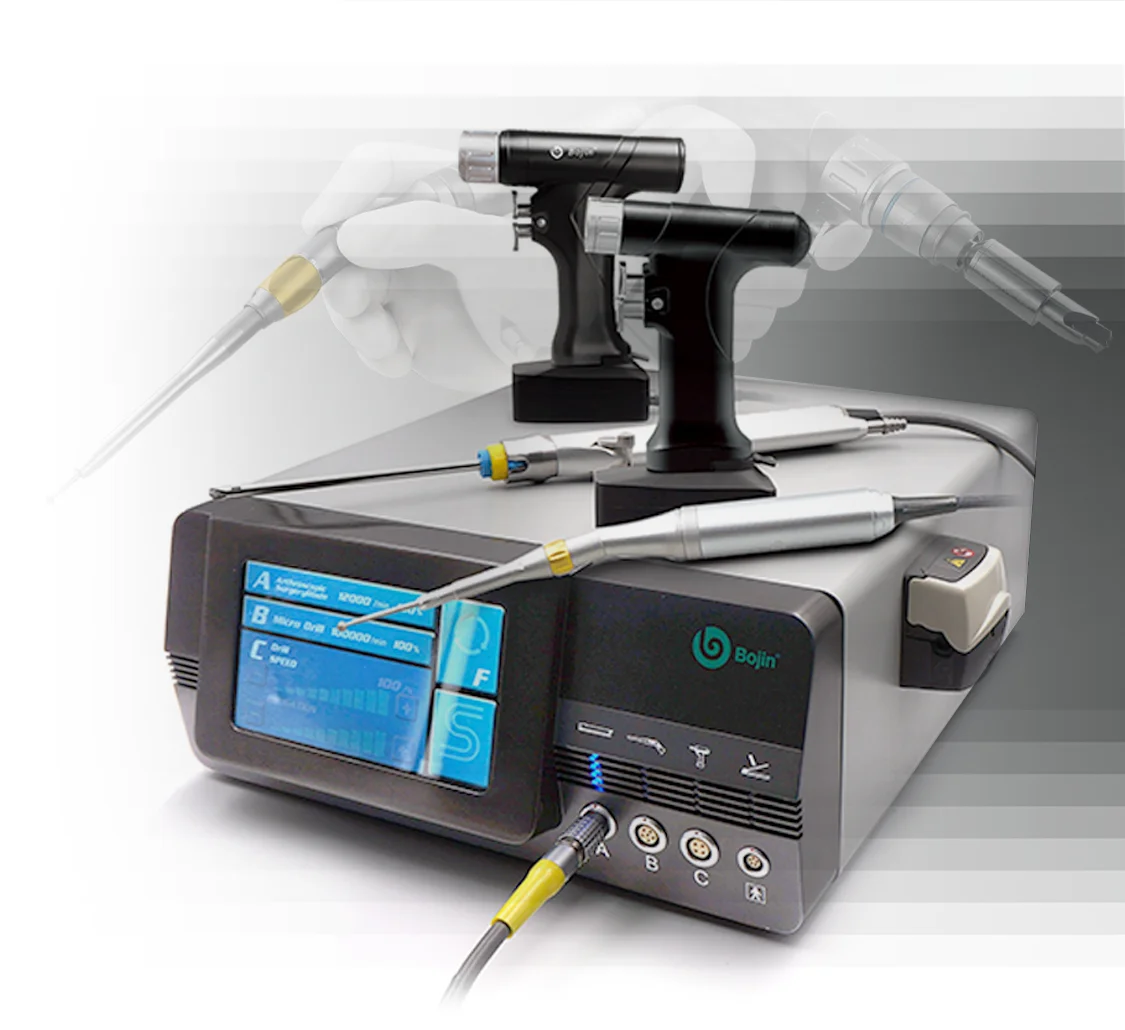
ဘိုဂျင် ဘီဂျီ၃၇၀၀ ပေါင်းစပ်ထားသော လျှပ်စစ် ပါဝါ စနစ်သည် အများအပြားသော လျှပ်စစ်မော်တော် ခွဲစိတ်ကုသမှု လုပ်ဆောင်ချက်များကို ကွန်ဆော့လ်အခြေပြု ပလက်ဖောင်းတစ်ခုတွင် ပေါင်းစပ်ပေးပါသည်။ ထိုလုပ်ဆောင်ချက်များတွင် အမြန်နှုန်းမြင့် မိုက်ခရိုနှင့် ဘာ အလုပ်များ၊ ဦးခေါင်း ဖောက်ခြင်း၊ ခုတ်ခြင်း၊ ရီမင်းခြင်းနှင့် ခြေထောက်နှင့် ခြေကျောင်း အရိုးများ ဖောက်ခြင်း၊ အာရုံကြော ခွဲစိတ်ကုသမှု၊ ကျောရိုးနှင့် အော်သိုပီဒစ် လုပ်ထုံးများ ပါဝင်ပါသည်။ ထိုစနစ်သည် အထူးသော အတ်တက်မှန်းများနှင့် ရွေးချယ်နိုင်သော ကော်ပလင်းများ အကောင်းစား ရှိပါသည်။ ထို့ကြောင့် ဆေးရုံများသည် အော်ပရေတင်း ရုံများ၏ လိုအပ်ချက်များအလျောက် စနစ်ကို ပုံစံသော်မှု ပြုလုပ်နိုင်ပါသည်။
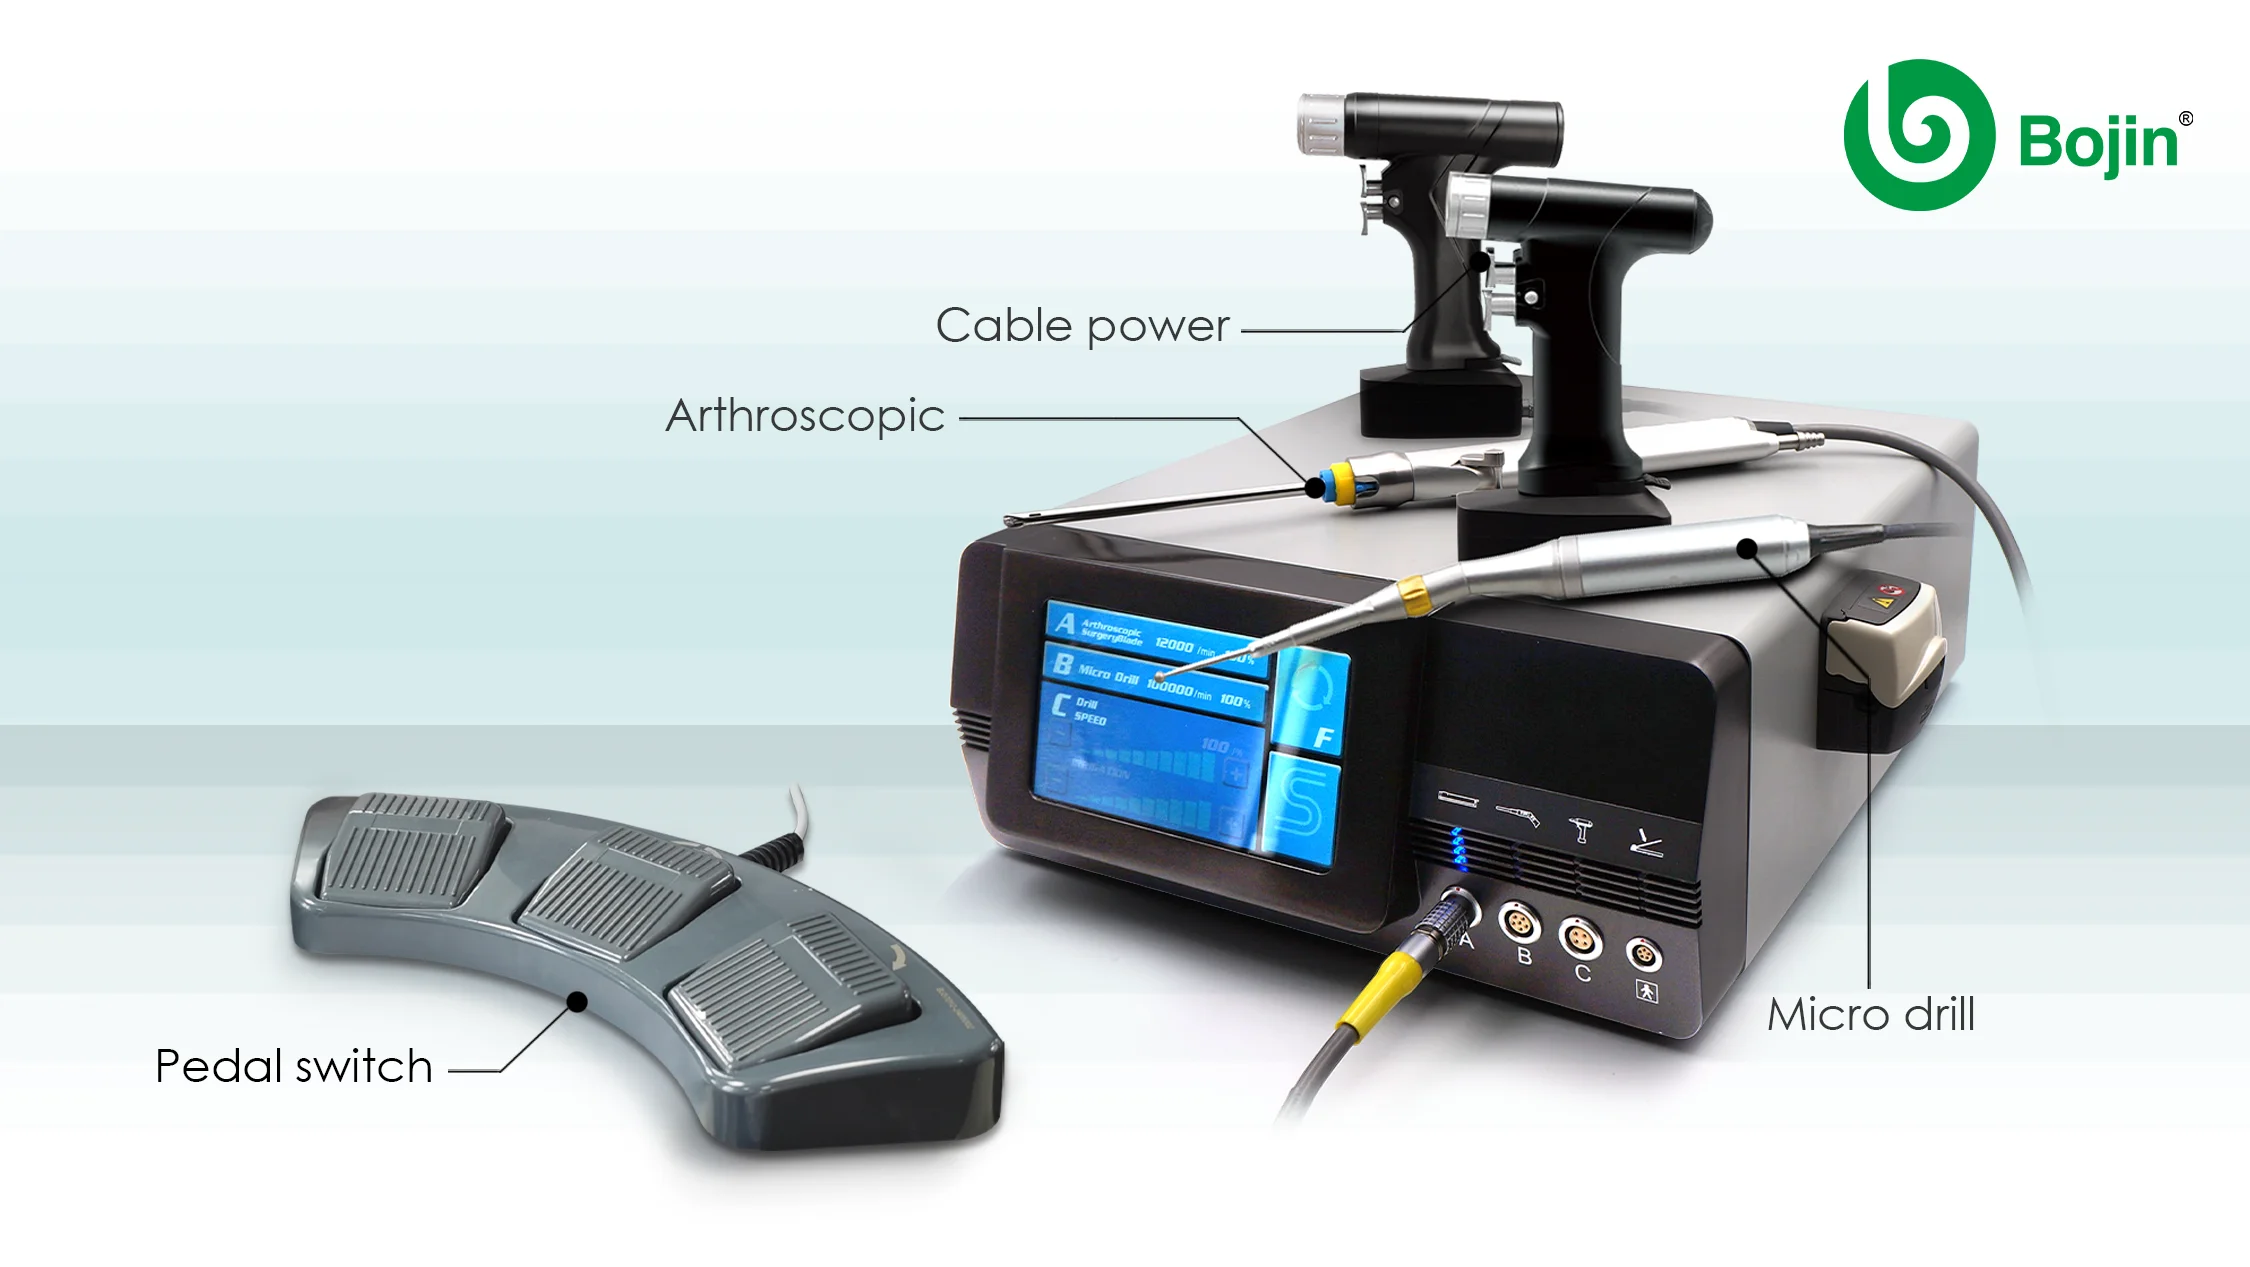
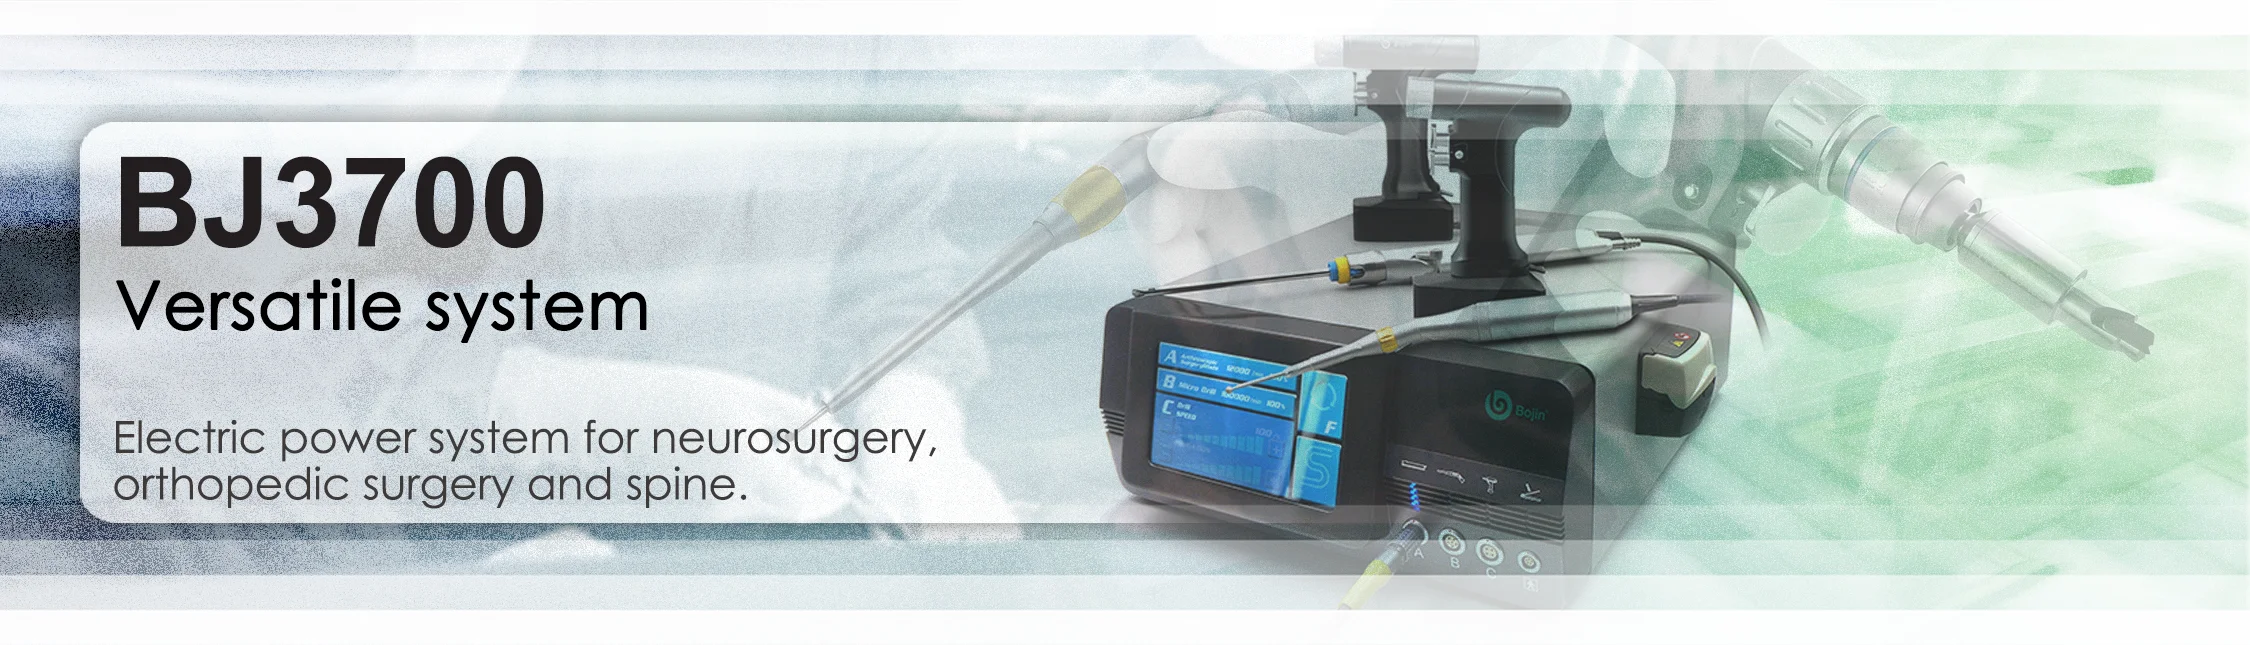
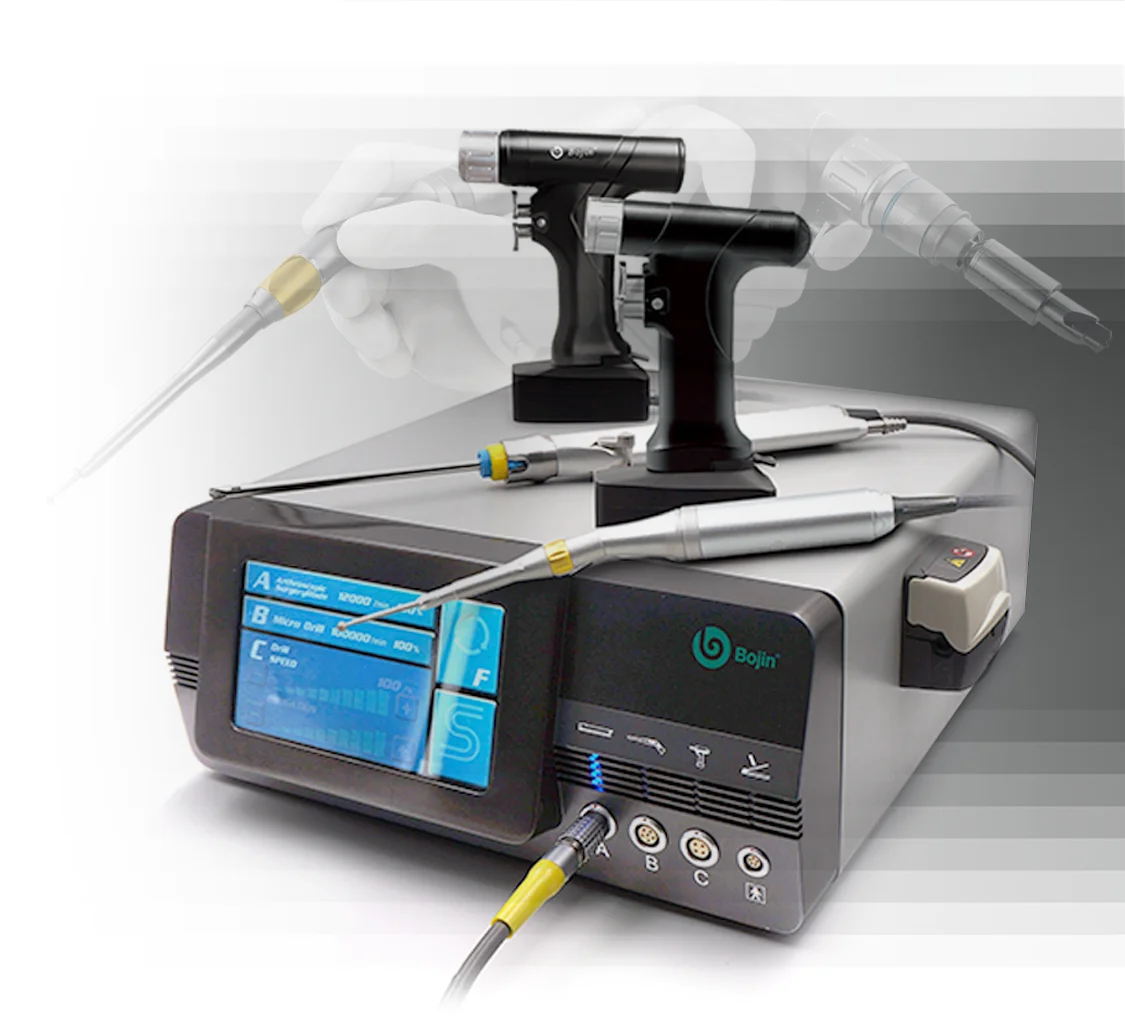
BJ3700 သည် အော်ပရေးရှင်းများအတွက် အကောင်းဆုံးအသုံးပြုနိုင်သည့် လျှပ်စစ်စွမ်းအားပေးစနစ်ဖြစ်ပြီး ဗဟိုချက်ပလက်ဖောင်းတစ်ခုမှ အော်ပရေးရှင်းအများအပြားကို ဖုံးလွှမ်းနိုင်ရန် ဒီဇိုင်းထုတ်ထားခြင်းဖြစ်သည်။ လျှပ်စစ်စွမ်းအားပေးသည့် အော်ပရေးရှင်းတိုင်းအတွက် သ separate ကွန်ဆော့လ်တစ်ခုစီကို အသုံးပြုရန် မလိုအပ်ဘဲ အော်ပရေးရှင်းအလိုက် လက်ကိုင်ကိရိယာများနှင့် တပ်ဆင်များကို စနစ်တွင် ပြောင်းလဲတပ်ဆင်နိုင်သည်။
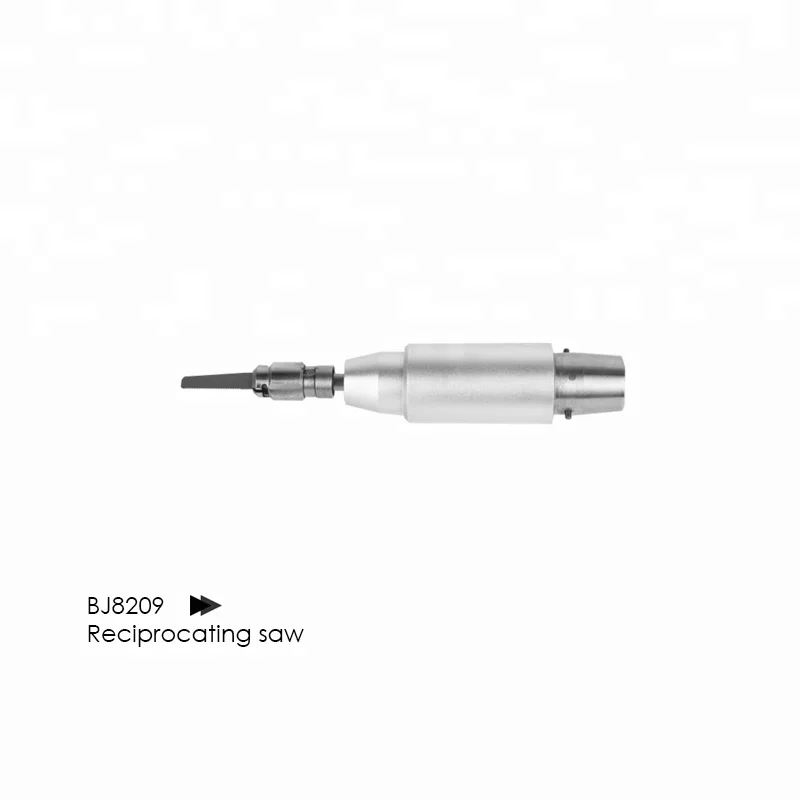
ဤစနစ်တွင် အမြန်နှုန်းမြင့်သည့် အသုံးပြုမှုများ၊ ဦးခေါင်းခွင်းအော်ပရေးရှင်းများ၊ သိဂ်မ်းနှင့် ပြန်လည်လှုပ်ရှားသည့် ကုန်းမှုန်းများ၊ အရိုးမှုန်းများ၊ အက်စီတာဘူလာ ရီမင်းများနှင့် အခြားသော အရိုးဆိုင်ရာ အလုပ်များအတွက် ကိရိယာများပါဝင်သည်။
ဤကိရိယာစနစ်သည် ဌာနများစုံတွင် လျှပ်စစ်စွမ်းအားပေးသည့် လုပ်ဆောင်ချက်များကို လိုအပ်သည့် ဆေးရုံများအတွက် အသုံးဝင်ပြီး အခြေခံစနစ်ကို တစ်ခုတည်းဖြင့် အသုံးပြုနိုင်ရန် ဖော်ပေးနိုင်သည်။
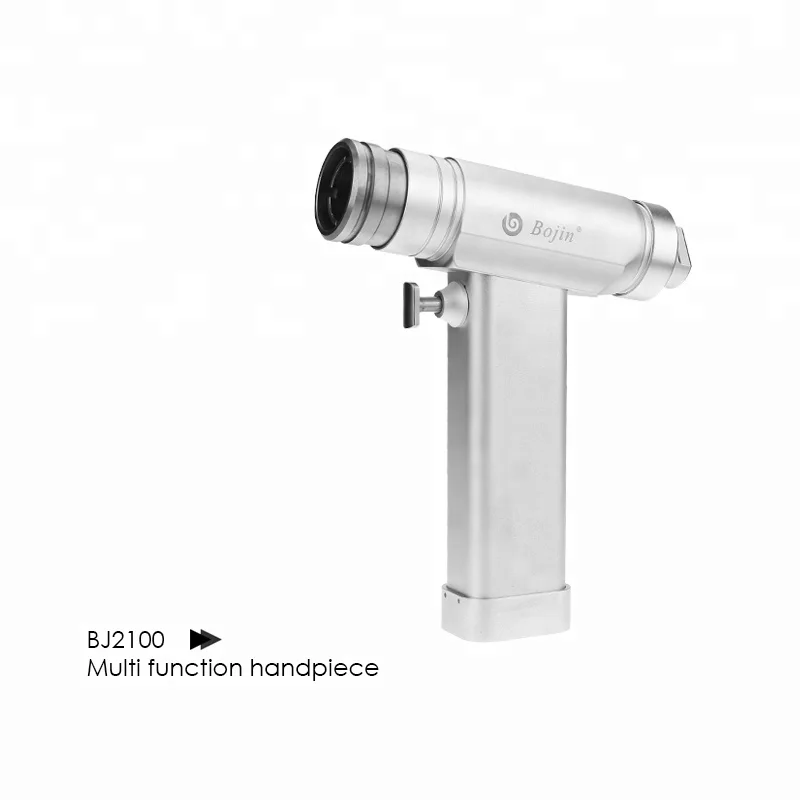
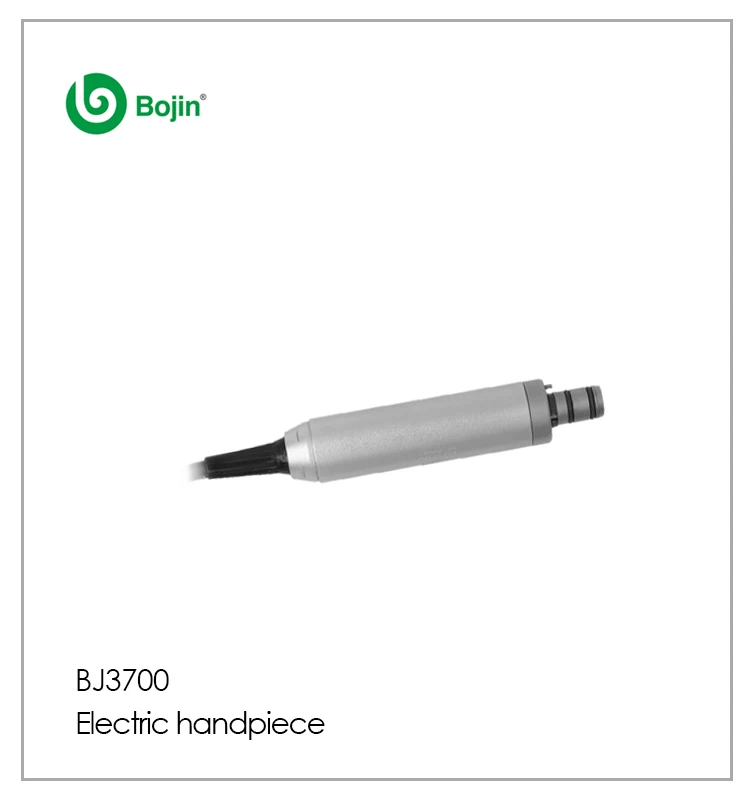
BJ3700 သည် ချိတ်ဆက်ထားသော ဟန်းပီစ် (handpiece) သို့မဟုတ် အက်တက်မင့် (attachment) အမျိုးအစားပေါ်တွင် မတ်တပ်ရပ်နိုင်သော လုပ်ဆောင်မှုများစွာကို ပံ့ပိုးပေးပါသည်။ ဖော်ပြထားသော အသေးစိတ်အချက်အလက်များတွင် မိုက်ခရို ဟန်းပီစ် (micro handpiece) နှင့် ဘာ (bur) နှင့်ဆောင်းရာ ပုံစံများအတွက် မိနစ်လျှင် ၁၀၀၀၀၀ အလှည့် (rpm/cpm) အထိ အမြန်နှုန်းများ၊ ဦးခေါင်းခွင်းလုပ်ဆောင်မှုအတွက် မိနစ်လျှင် ၁၁၀၀ အလှည့် (rpm) နှင့် ဆဂီတယ် (sagittal) နှင့် ပြန်လည်ရှိသော (reciprocating) စော်ခွင်းများအတွက် မိနစ်လျှင် ၁၅၀၀၀ အလှည့် (rpm/cpm) တို့ ပါဝင်ပါသည်။
ထို့ကြောင့် ဤစနစ်သည် အမြန်နှုန်းမြင့်သော လှည့်ပေးသော အလုပ်များနှင့် နှေးကွေးသော ထိန်းချုပ်မှုရှိသော ခွင်းလုပ်ဆောင်မှုများကို နှစ်မျိုးလုံး ဖုံးလွှမ်းပေးပါသည်။ လက်တွေ့တွင် အသုံးပြုနိုင်သော အမြန်နှုန်းအကွာအဝေးသည် ရွေးချယ်ထားသော ဟန်းပီစ်၊ အက်တက်မင့်နှင့် အသုံးပြုမှု လုပ်ဆောင်ချက်ပေါ်တွင် မှီခိုပါသည်။
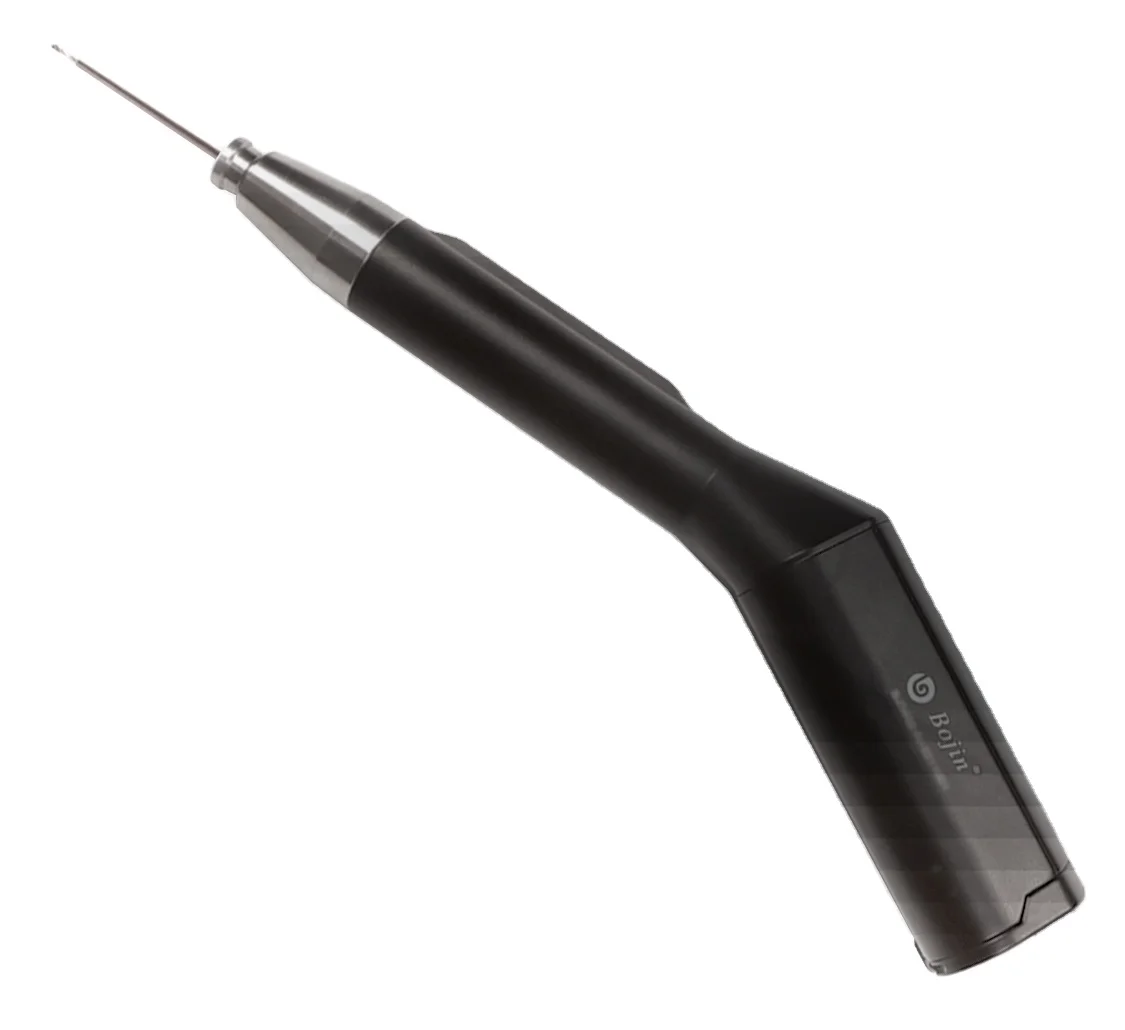
ဤစနစ်တွင် မိုက်ခရို ဟန်းပီစ် တစ်ခုအပါအဝင် အတို၊ အလယ်နှင့် အရှည် ပုံစံများဖြင့် ဖော်ပ်ပေးထားသော ဖော်ဝေးနှင့် ထောင်လိုက်သော ဘာ အက်တက်မင့်များ ပါဝင်ပါသည်။ ဤရွေးချယ်မှုများသည် လုပ်ဆောင်မှုများတွင် အဝင်အထွက်နှင့် ကိရိယာ တပ်ဆင်မှု အရေးကြီးသော အခြေအနေများအတွက် အလုပ်လုပ်ရန် အမျိုးမျိုးသော အလုပ်လုပ်သော အရှည်များနှင့် ချဉ်းကပ်မှုများကို ပေးစေပါသည်။
မိုက်ခရိုလက်ခ် ဟန်းပီစ်နှင့် ဘားဆက်စပ်သည့် ကွန်ဖစ်ဂျာရှင်းများအတွက် ဖော်ပြထားသည့် အသုံးပြုမှု အမြန်နှုန်းသည် မိနစ်လျှင် ၁၀၀၀၀၀ အလှည့် (rpm/cpm) အထိ ရှိသည်။ ဤသို့သော အလွန်မြင့်မားသည့် အလှည့်အနေဖြင့် အသုံးပြုမှု အတွက် သတ်မှတ်ထားသည့် လုပ်ဆောင်ချက်များအတွက် အလွန်မြန်ဆန်သည့် လှည့်ပတ်မှုများနှင့် အရိုး သို့မဟုတ် အသားအသီးများကို အသေးစိတ်ပြင်ဆင်ရန် အတွက် ဤအစိတ်အပိုင်းများကို သင့်လျော်စေသည်။
နျူရိုဆာဂီ အသုံးပြုမှုများအတွက် စံသတ်မှတ်ချက်အရ ပေးအပ်သည့် ပုံစံတွင် ကရေးနီယမ် ဒရိုင်လ် တပ်ဆင်မှု၊ ပေါက်ကွဲစေသည့် ကိရိယာနှင့် ကရေးနီယိုတိုမ် တပ်ဆင်မှုများ ပါဝင်သည်။ ဤသို့ဖြင့် စနစ်သည် ကရေးနီယမ် ဒရိုင်လ်နှင့် ဆက်စပ်သည့် အသုံးပြုမှုများအတွက် အထူးသတ်မှတ်ထားသည့် ကိရိယာများအုပ်စုကို ပေးအပ်သည်။
ကရေးနီယမ် ဒရိုင်လ်ကို မိနစ်လျှင် ၁၁၀၀ အလှည့် (rpm) အထိ ဖော်ပြထားပြီး အမြန်နှုန်းမြင့်သည့် ဘား ကွန်ဖစ်ဂျာရှင်းများနှင့် အလွန်ကွဲပြားသည့် အလုပ်လုပ်မှု ပုံစံကို ပေးအပ်သည်။ သင့်လျော်သည့် တပ်ဆင်မှုကို ရွေးချယ်ခြင်းဖြင့် အသုံးပြုသည့် အဖွဲ့သည် လုပ်ဆောင်ချက်တစ်ခုချင်းစီအတွက် ကိရိယာကို ကိုက်ညီအောင် ရွေးချယ်နိုင်ပြီး လုပ်ဆောင်ချက်တိုင်းအတွက် အလုပ်လုပ်မှု အများအပြားကို အသုံးပြုခြင်းမှ ရှောင်ရှားနိုင်သည်။
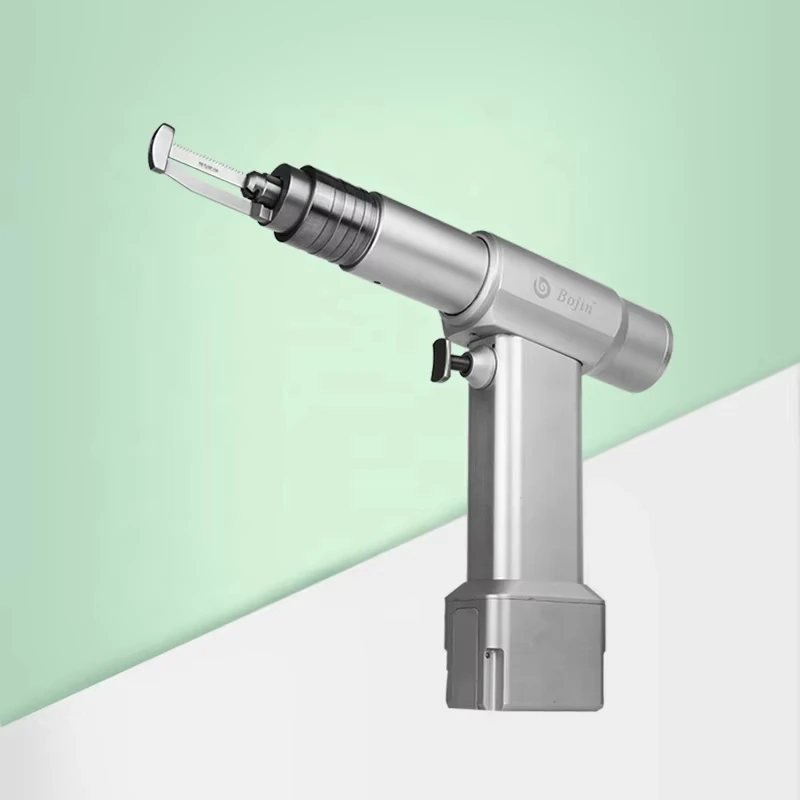
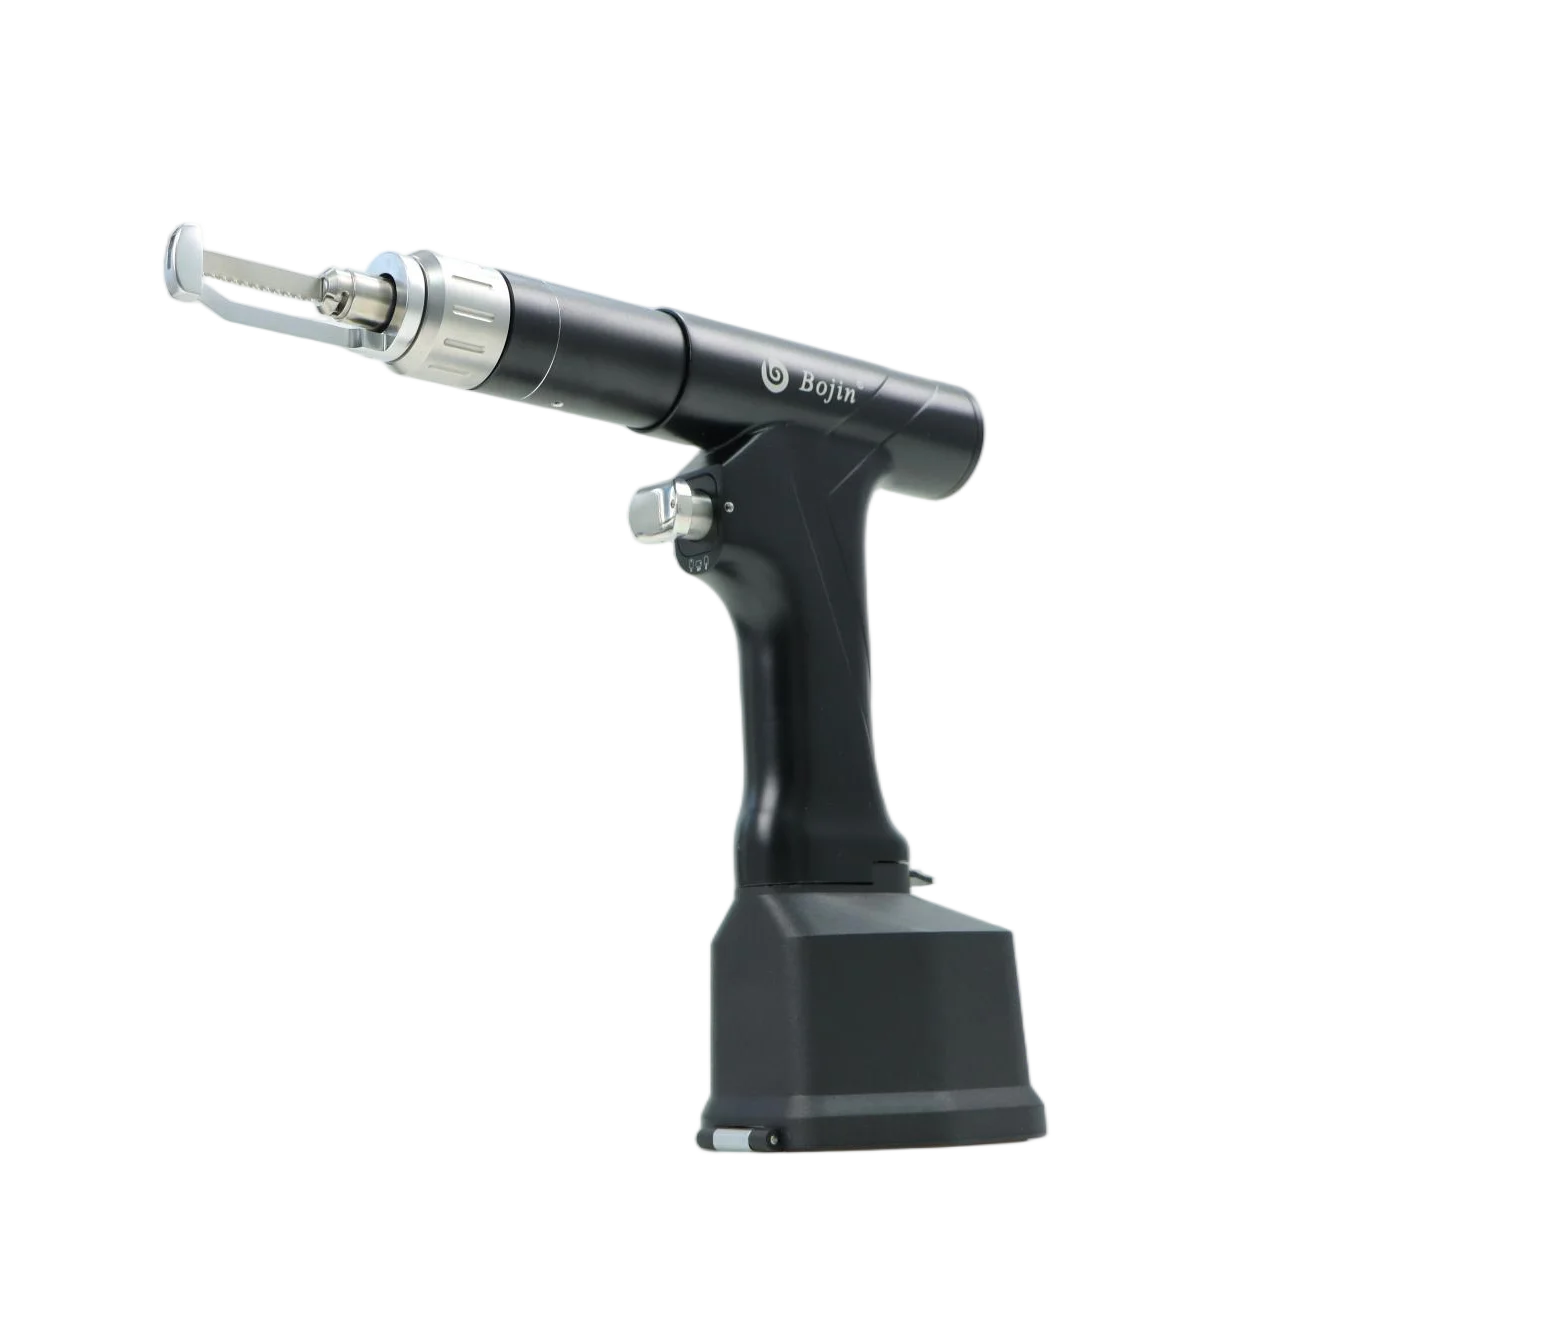
ဘီဂျီ၃၇၀၀ တွင် စက်ဝိုင်းပုံစံနှင့် အလုပ်လုပ်သည့် စက်ဝိုင်းပုံစံ နှစ်များပါဝင်ပြီး အများဆုံး ၁၅၀၀၀ အကြိမ် ပုံမှန်လှည့်နှုန်း/မိနစ် (rpm/cpm) ဖြင့် အလုပ်လုပ်နိုင်သည်။ စက်ဝိုင်းများ၏ လုပ်ဆောင်ချက်များကို အရိုးနှင့် အသက်ဆိုင်သည့် အခြားအစွမ်းသတ္တိများအတွက် အသုံးပြုနိုင်သည်။
စက်ဝိုင်းပုံစံအတွက် ဓားသုံးချက်နှင့် အလုပ်လုပ်သည့် စက်ဝိုင်းပုံစံအတွက် ဓားသုံးချက်ကို ထည့်သွင်းပေးထားသည်။ လုပ်ဆောင်မည့် လုပ်ထုံးလုပ်နည်းနှင့် သင့်တော်သည့် အစိတ်အပိုင်းများအရ ဓားအမျိုးအစားများကို ရွေးချယ်နိုင်သည်။
ဘက်ထရီဗို့အား V |
110V~220V |
||||||
စွမ်းအင်ထုတ်လုပ်မှု |
30W—60W |
||||||
လည်ပတ်နှုန်း rpm/cpm (မိုက်ခရိုဟန်းပီးစ်) |
100000 |
||||||
လည်ပတ်နှုန်း rpm/cpm (ဦးခေါင်းတူးစက်) |
1100 |
||||||
လည်ပတ်နှုန်း rpm/cpm (ဖြောင့်တန်းသော တွဲပါပစ္စည်း) |
100000 |
||||||
လည်ပတ်နှုန်း rpm/cpm (ထောင့်စွန်းသော တွဲပါပစ္စည်း) |
100000 |
||||||
လှုပ်ရှားမှုအနှုန်း rpm/cpm (Sagittal saw) |
15000 |
||||||
လှုပ်ရှားမှုအနှုန်း rpm/cpm (Cranial bur) |
100000 |
||||||
လှုပ်ရှားမှုအနှုန်း rpm/cpm (Reciprocating saw) |
15000 |
||||||
လည်ပတ်နှုန်း rpm/cpm (ဖြောင့်တန်းသော တွဲပါပစ္စည်း) |
100000 |
||||||
လည်ပတ်နှုန်း rpm/cpm (ထောင့်စွန်းသော တွဲပါပစ္စည်း) |
100000 |
||||||
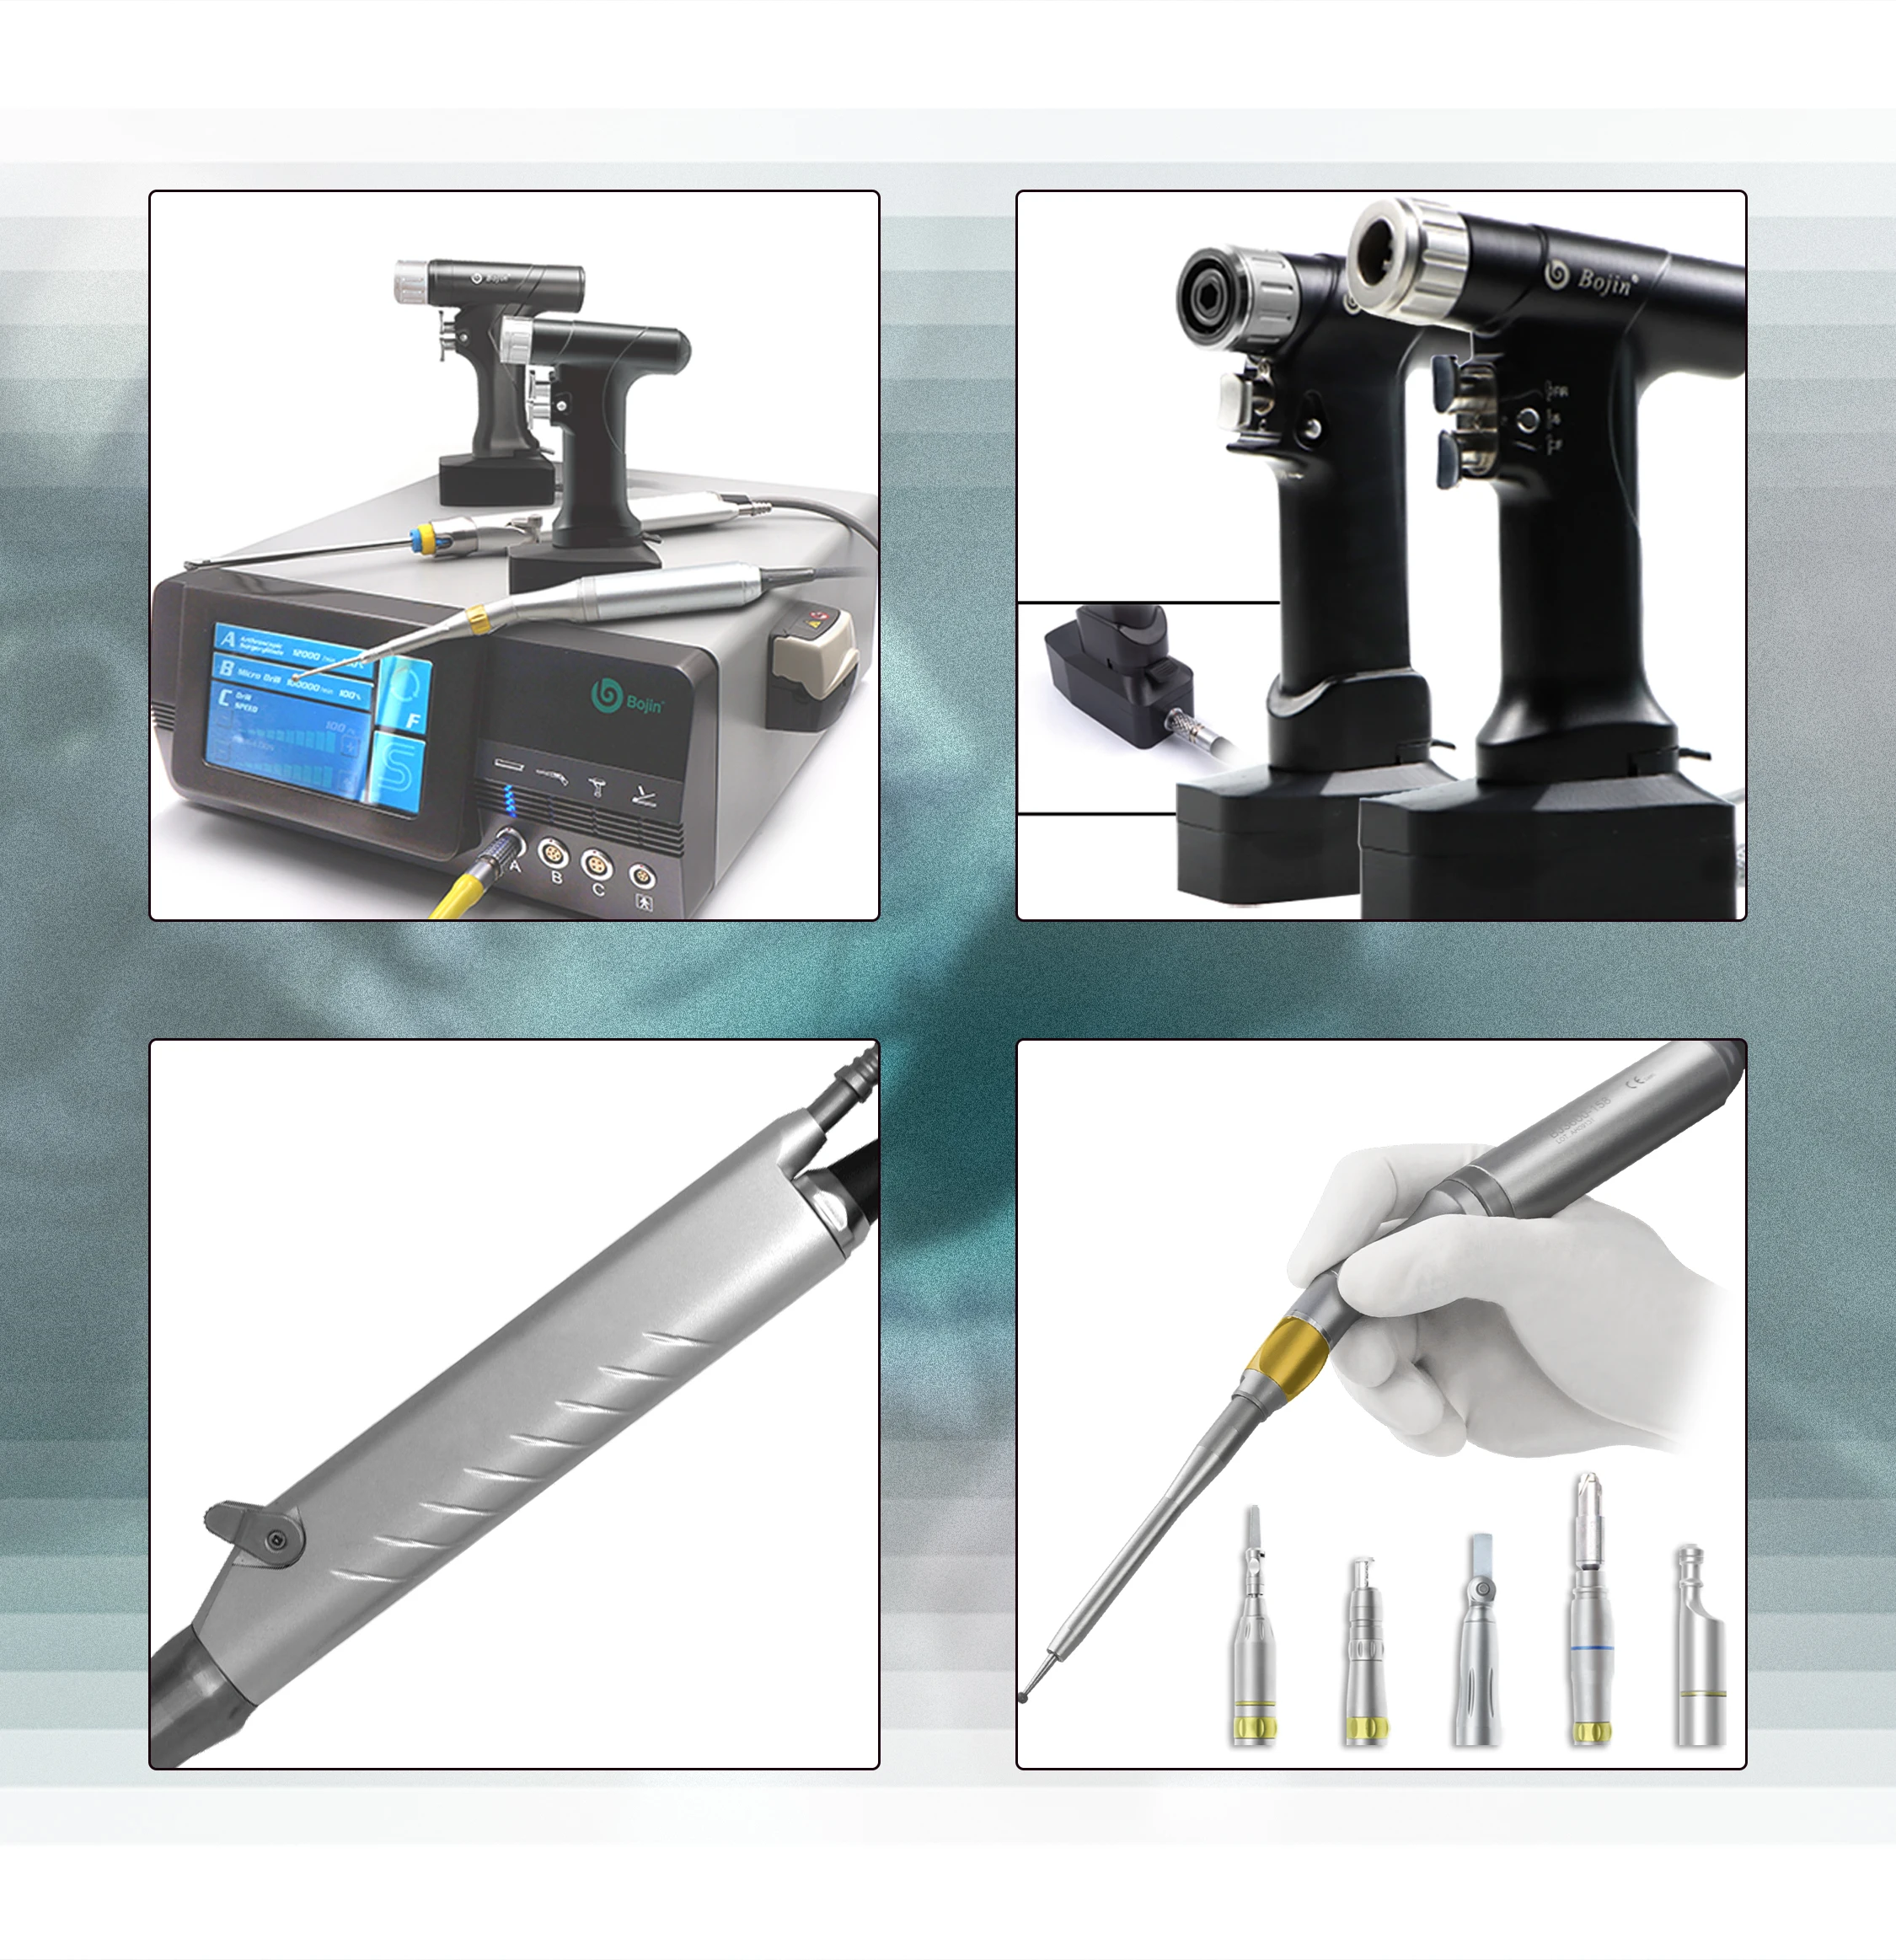
စက်စွမ်းသည် အရိုးဖောက်ခြင်းအတွက် အများအပြားသော ရွေးချယ်စရာများကို ပေးထားပြီး အရိုးဖောက်ခြင်းအစိတ်အပိုင်း၊ AO ဖောက်ခြင်းအစိတ်အပိုင်းနှင့် သော့မလိုသည့် ဖောက်ခြင်းအစိတ်အပိုင်းများ ပါဝင်သည်။ ထိုအရာများကြောင့် ဆေးရုံများသည် အရိုးနှင့် ပတ်သက်သည့် ဖောက်ခြင်းလုပ်ငန်းများအတွက် စက်ကို အများအပြားသော နည်းလမ်းများဖြင့် ပုံစံထုံးပေးနိုင်သည်။
ထိုပေးအပ်မှုတွင် Stryker၊ AO နှင့် Hudson ချိတ်ဆက်မှုများနှင့် အရိုးဖောက်ခြင်းနှင့် အတွင်းပိုင်းဖောက်ခြင်းအစိတ်အပိုင်းများကို ပေးထားသည်။ ချိတ်ဆက်မှုရွေးချယ်မှုကို လက်ရှိအသုံးပြုနေသည့် အစွမ်းသတ္တိများနှင့် ကိုက်ညီအောင် ရွေးချယ်နိုင်ပြီး အသုံးပြုမည့် စက်ကို အတိအကျ စစ်ဆေးပြီးမှသာ အတည်ပြုရမည်။
အိုးကို သတ်မှတ်ထားတဲ့ လမ်းညွှန် (သို့) လမ်းကြောင်းအတိုင်း တူးတဲ့ လုပ်ငန်းစဉ်တွေအတွက် အိုးကို ချည်ထားတဲ့ အပ်တပ်ထားတယ်။ ဒါက ပုံမှန် အရိုးတွင်းတွင်းထွင်းတဲ့ အပ်တပ်ပစ္စည်းတွေနဲ့ မတူတဲ့ လုပ်ဆောင်မှုတစ်ခုပေးပြီး လမ်းညွှန်ထားတဲ့ ပြင်ဆင်မှု လိုအပ်တဲ့အခါ ခွဲစိတ်ရေးအဖွဲ့ကို အခြားရွေးချယ်မှုတစ်ခု ပေးပါတယ်။
ဆက်စပ်သော ချိတ်ဆက်မှု ရွေးချယ်မှုများသည် Stryker၊ AO နှင့် Hudson config များကို ပါဝင်ပြီး စနစ်ကို တည်ဆဲ ကိရိယာပတ်ဝန်းကျင်တစ်ခုသို့ ပေါင်းစပ်ရာတွင် ထပ်မံရွေးချယ်မှုများကို ပေးသည်။
BJ3700 တွင် Stryker, AO နှင့် Hudson ကပ်ခြင်း ရွေးချယ်မှုများနှင့်အတူ acetabular reaming drill ကိုပါ ပါဝင်သည်။ ဒါက အခြေခံ ရေနံဖြူနဲ့ ဖြတ်တောက်မှု လုပ်ဆောင်ချက်တွေကို ကျော်လွန်ပြီး စနစ်ကို ကျယ်ပြန့်တဲ့ အရိုးကုသမှု လုပ်ငန်းစဉ်တွေကို ဖြေရှင်းဖို့ ခွင့်ပြုပါတယ်။
အဆုံးသတ်ခြင်းနှင့် အရိုးဆေးကုသမှုများကို အများအားဖြင့် လုပ်ဆောင်သည့် ဆေးရုံများအတွက် တစ်ခုတည်းသော ပါဝါပလက်ဖောင်းမှုတွင် အဆုံးသတ်ခြင်းစွမ်းရည်ရှိခြင်းသည် ကိရိယာများ စီမံခန့်ခွဲမှုကို ရှင်းလင်းစေပါသည်။
ထုတ်ကုန်အင်္ဂါရပ်အပိုင်းတွင် BJ3700 သည် ခြေထောက်နှင့် ခြေမောင်းဆိုင်ရာ အထူးကုကုသမှုများအတွက် ဖြေရှင်းနည်းများကို ပေးစေပြီး ခြေထောက်နှင့် ခြေမောင်းအား အေးစက်ခွဲစိတ်ကုသမှုများကို ထောက်ပံ့ပေးသည်။ အလွန်သေးငယ်သော လက်ကိုင်ကိရိယာများ၊ အမြန်နှုန်းမြင့် လှည့်ပေးသော အစိတ်အပိုင်းများနှင့် ဖြတ်တောက်ရှိသော ကိရိယာများကို ပေါင်းစပ်အသုံးပြုခြင်းဖြင့် အသေးစိတ်အစိတ်အပိုင်းများပါဝင်သော ခွဲစိတ်မှုများအတွက် ခွဲစိတ်မှုဆရာဝန်များသည် ကိရိယာများ၏ အများပြားလှသော ပုံစံများကို အသုံးပြုနိုင်သည်။
အသုံးပြုရန် အတိအကျရွေးချယ်ရမည့် အစိတ်အပိုင်းများကို ရည်ရွယ်သော အသုံးပြုမှုနှင့် ကိုက်ညီသော ခွဲစိတ်မှုဆိုင်ရာ အပေါ်ယံကိရိယာများအရ ရွေးချယ်ရမည်။
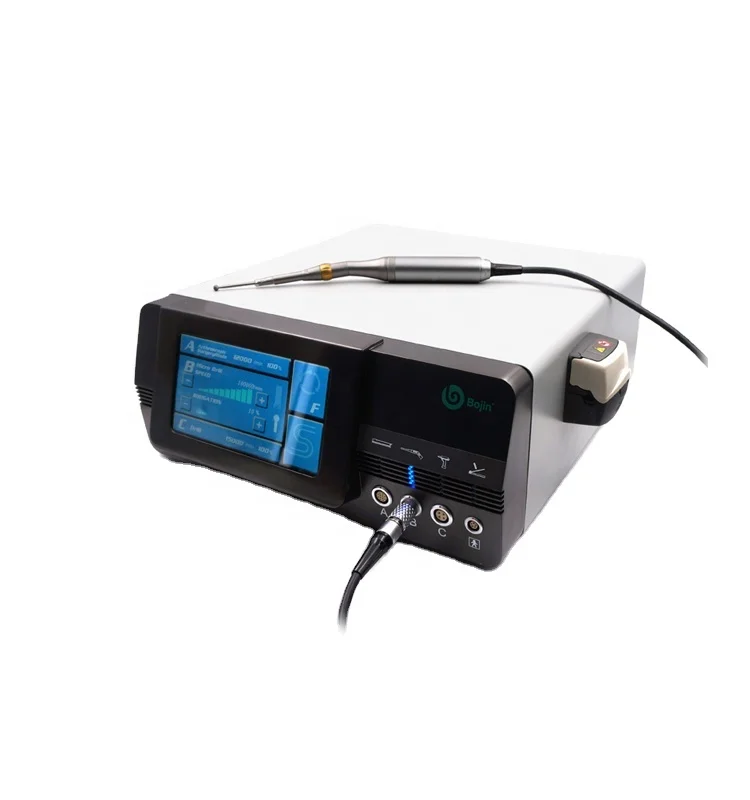
စံထုပ်ပေးသော ပစ္စည်းများတွင် ပါဝါကွန်ဆိုလ်၊ ဖoot စွဲနှိပ်ခလုတ်၊ ချိတ်ဆက်မှုအစိတ်အပိုင်းနှင့် ကြိုးများအပြင် လိုအပ်သော လက်ကိုင်ကိရိယာများနှင့် အစိတ်အပိုင်းများ ပါဝင်သည်။ ကွန်ဆိုလ်အခြေပြု စ arrangment သည် ခွဲစိတ်မှုအဖွဲ့အတွက် ခွဲစိတ်မှုဆိုင်ရာ ပါဝါပေးသော ကိရိယာများကို ချိတ်ဆက်ထားသည့် ဗဟိုထိန်းချုပ်မှုနေရာကို ပေးစေသည်။
ဖိနပ်နှိပ်ခလုတ်ကို ရွေးချယ်ထားသော ခွဲစိတ်မှုနှင့် ပိုမိုကောင်းမွန်သော ပုံစံဖွဲ့စည်းမှုအရ ခွဲစိတ်မှုဆိုင်ရာ ကိရိယာများကို တွေ့ရှိနေသော အခြေအနေများတွင် လက်နှစ်ဖက်ကို ကိရိယာများကို တိကျစွာ နေရာချရန်အတွက် လွတ်လပ်စွာ အသုံးပြုနိုင်သည့် အဆင်ပေးသော နည်းလမ်းဖြစ်သည်။

Copyright © 2025 by Shanghai Bojin Medical Instrument Co., Ltd. - ကိုယ်ရေးကိုယ်တာမူဝါဒ