EN


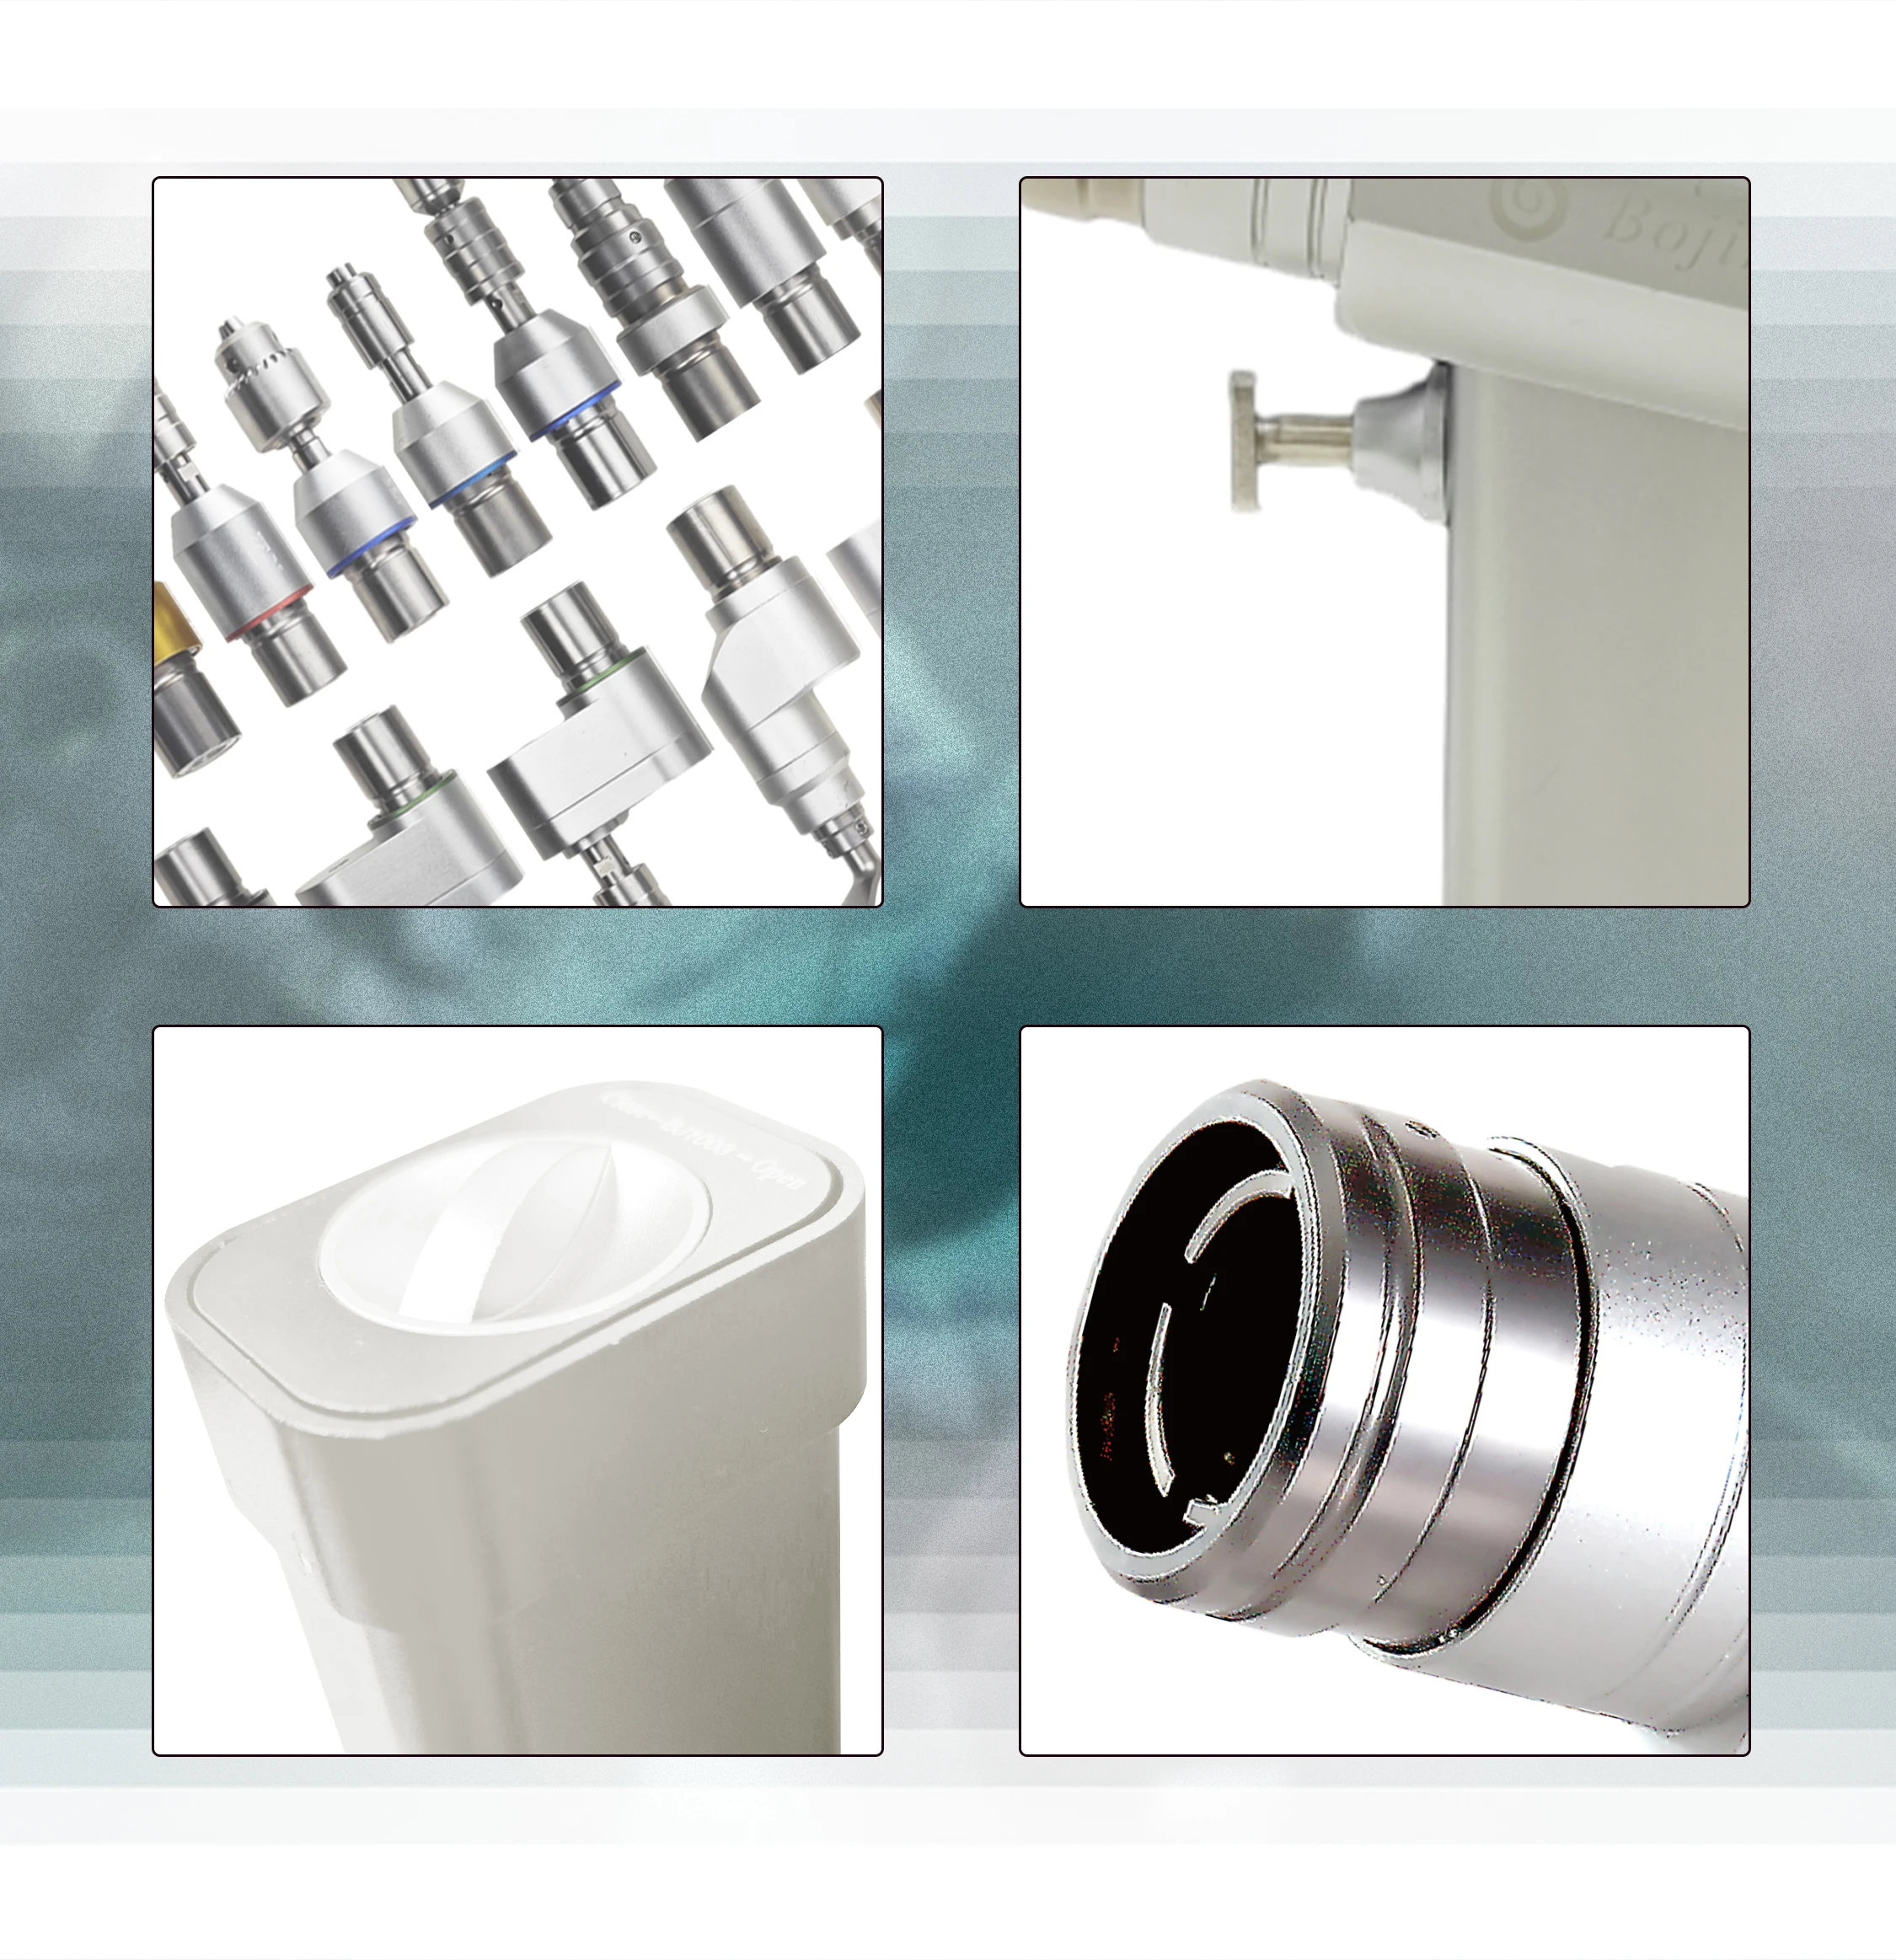


Jedna rękojeść do różnych zadań chirurgicznych
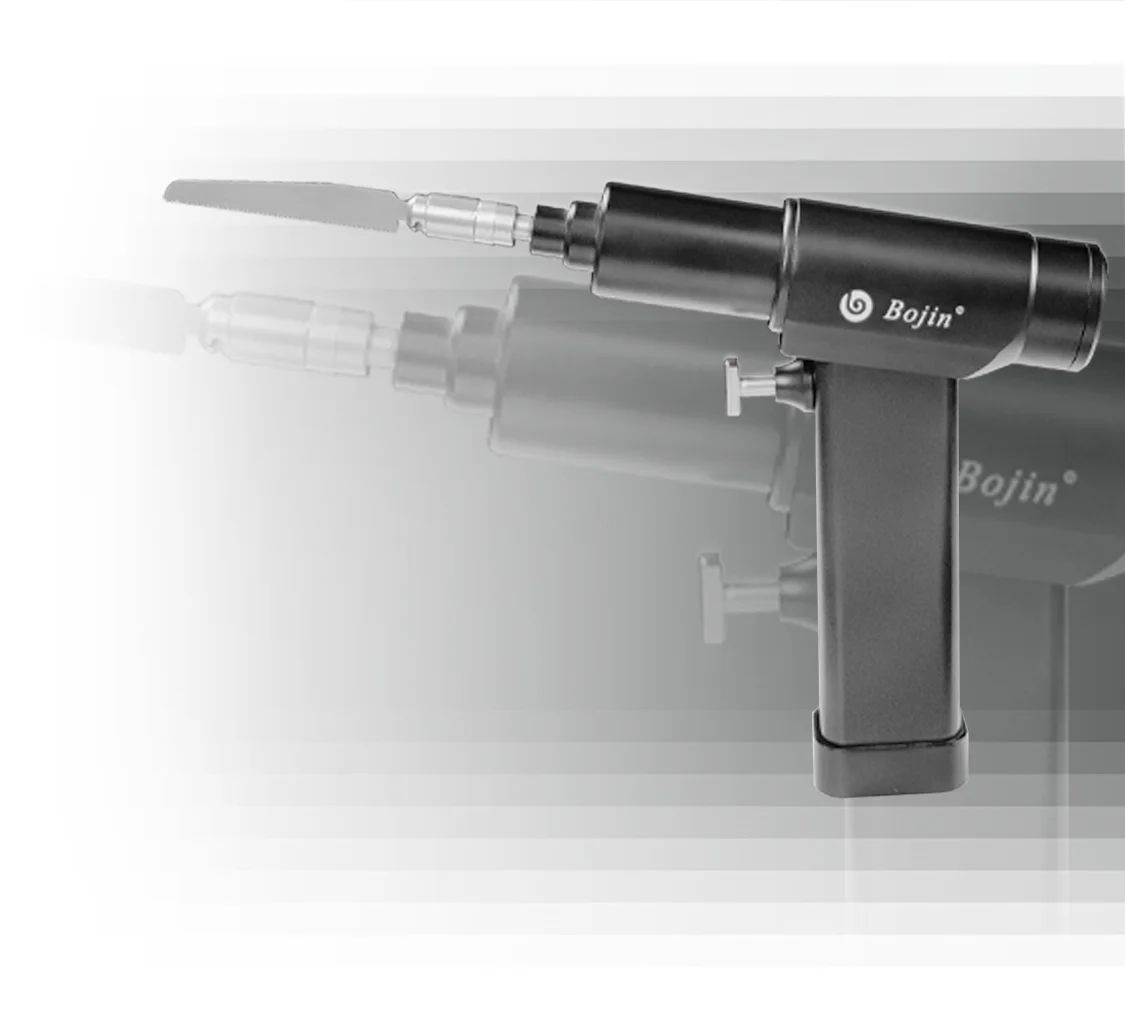
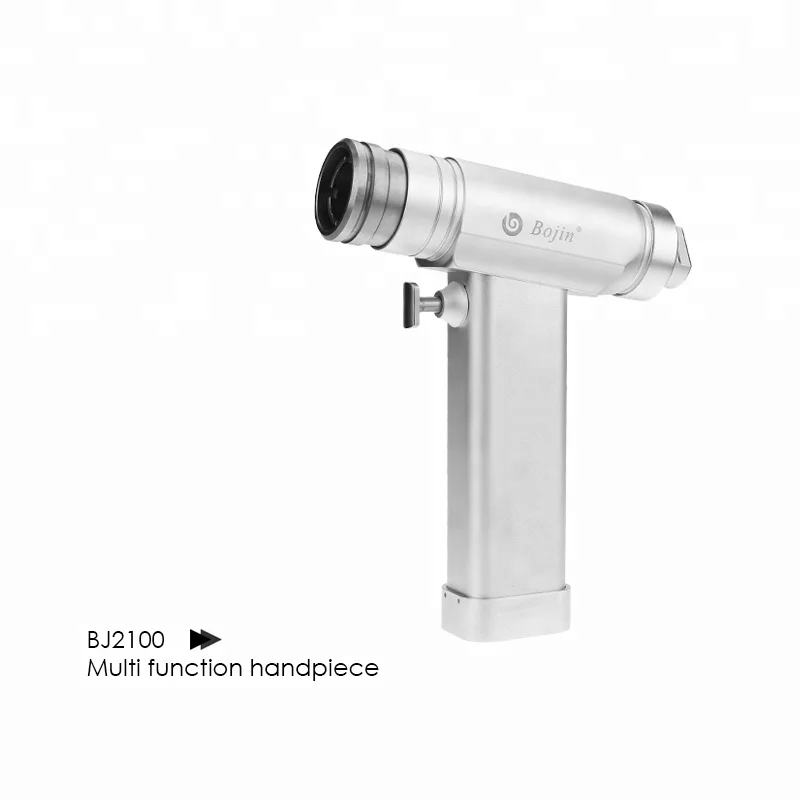
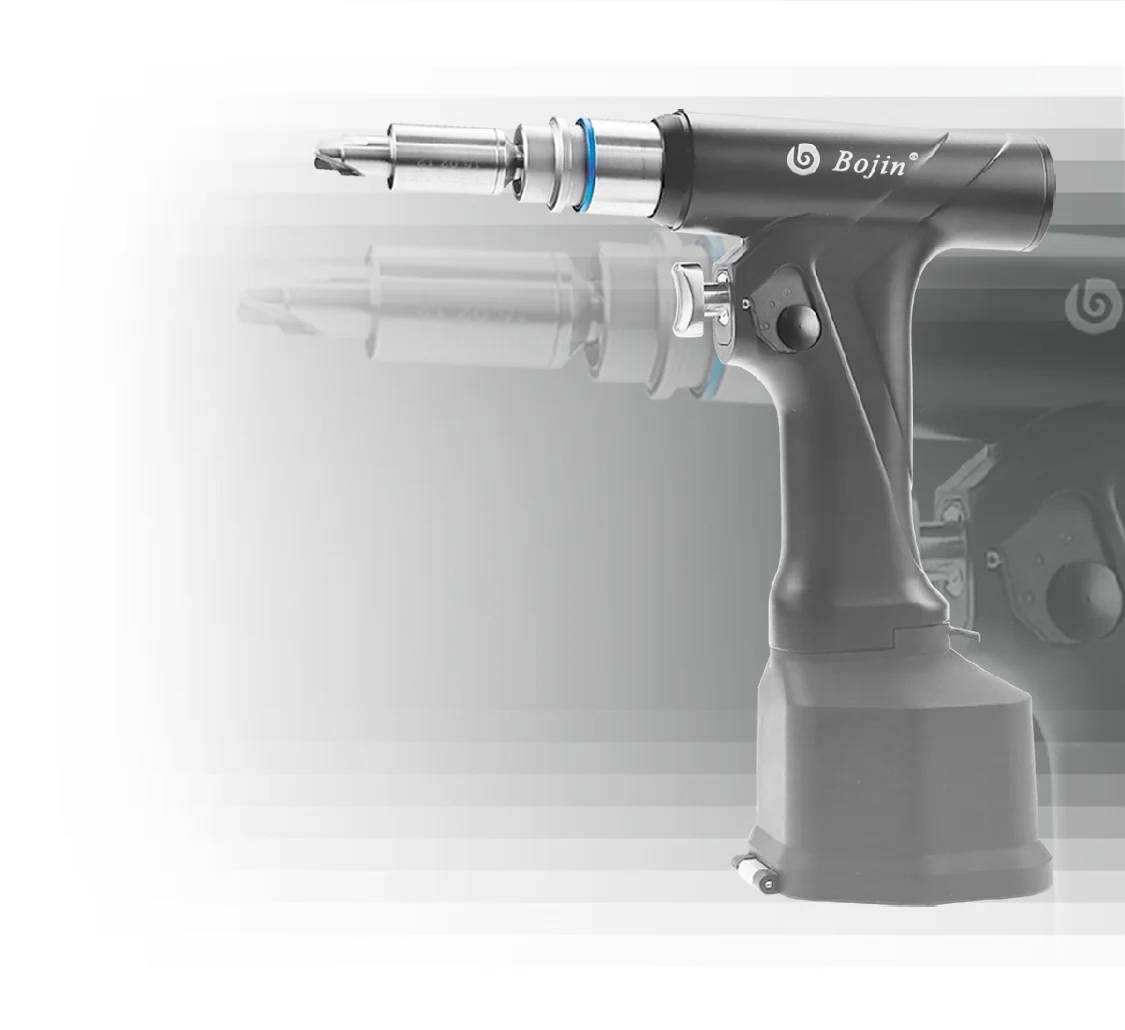
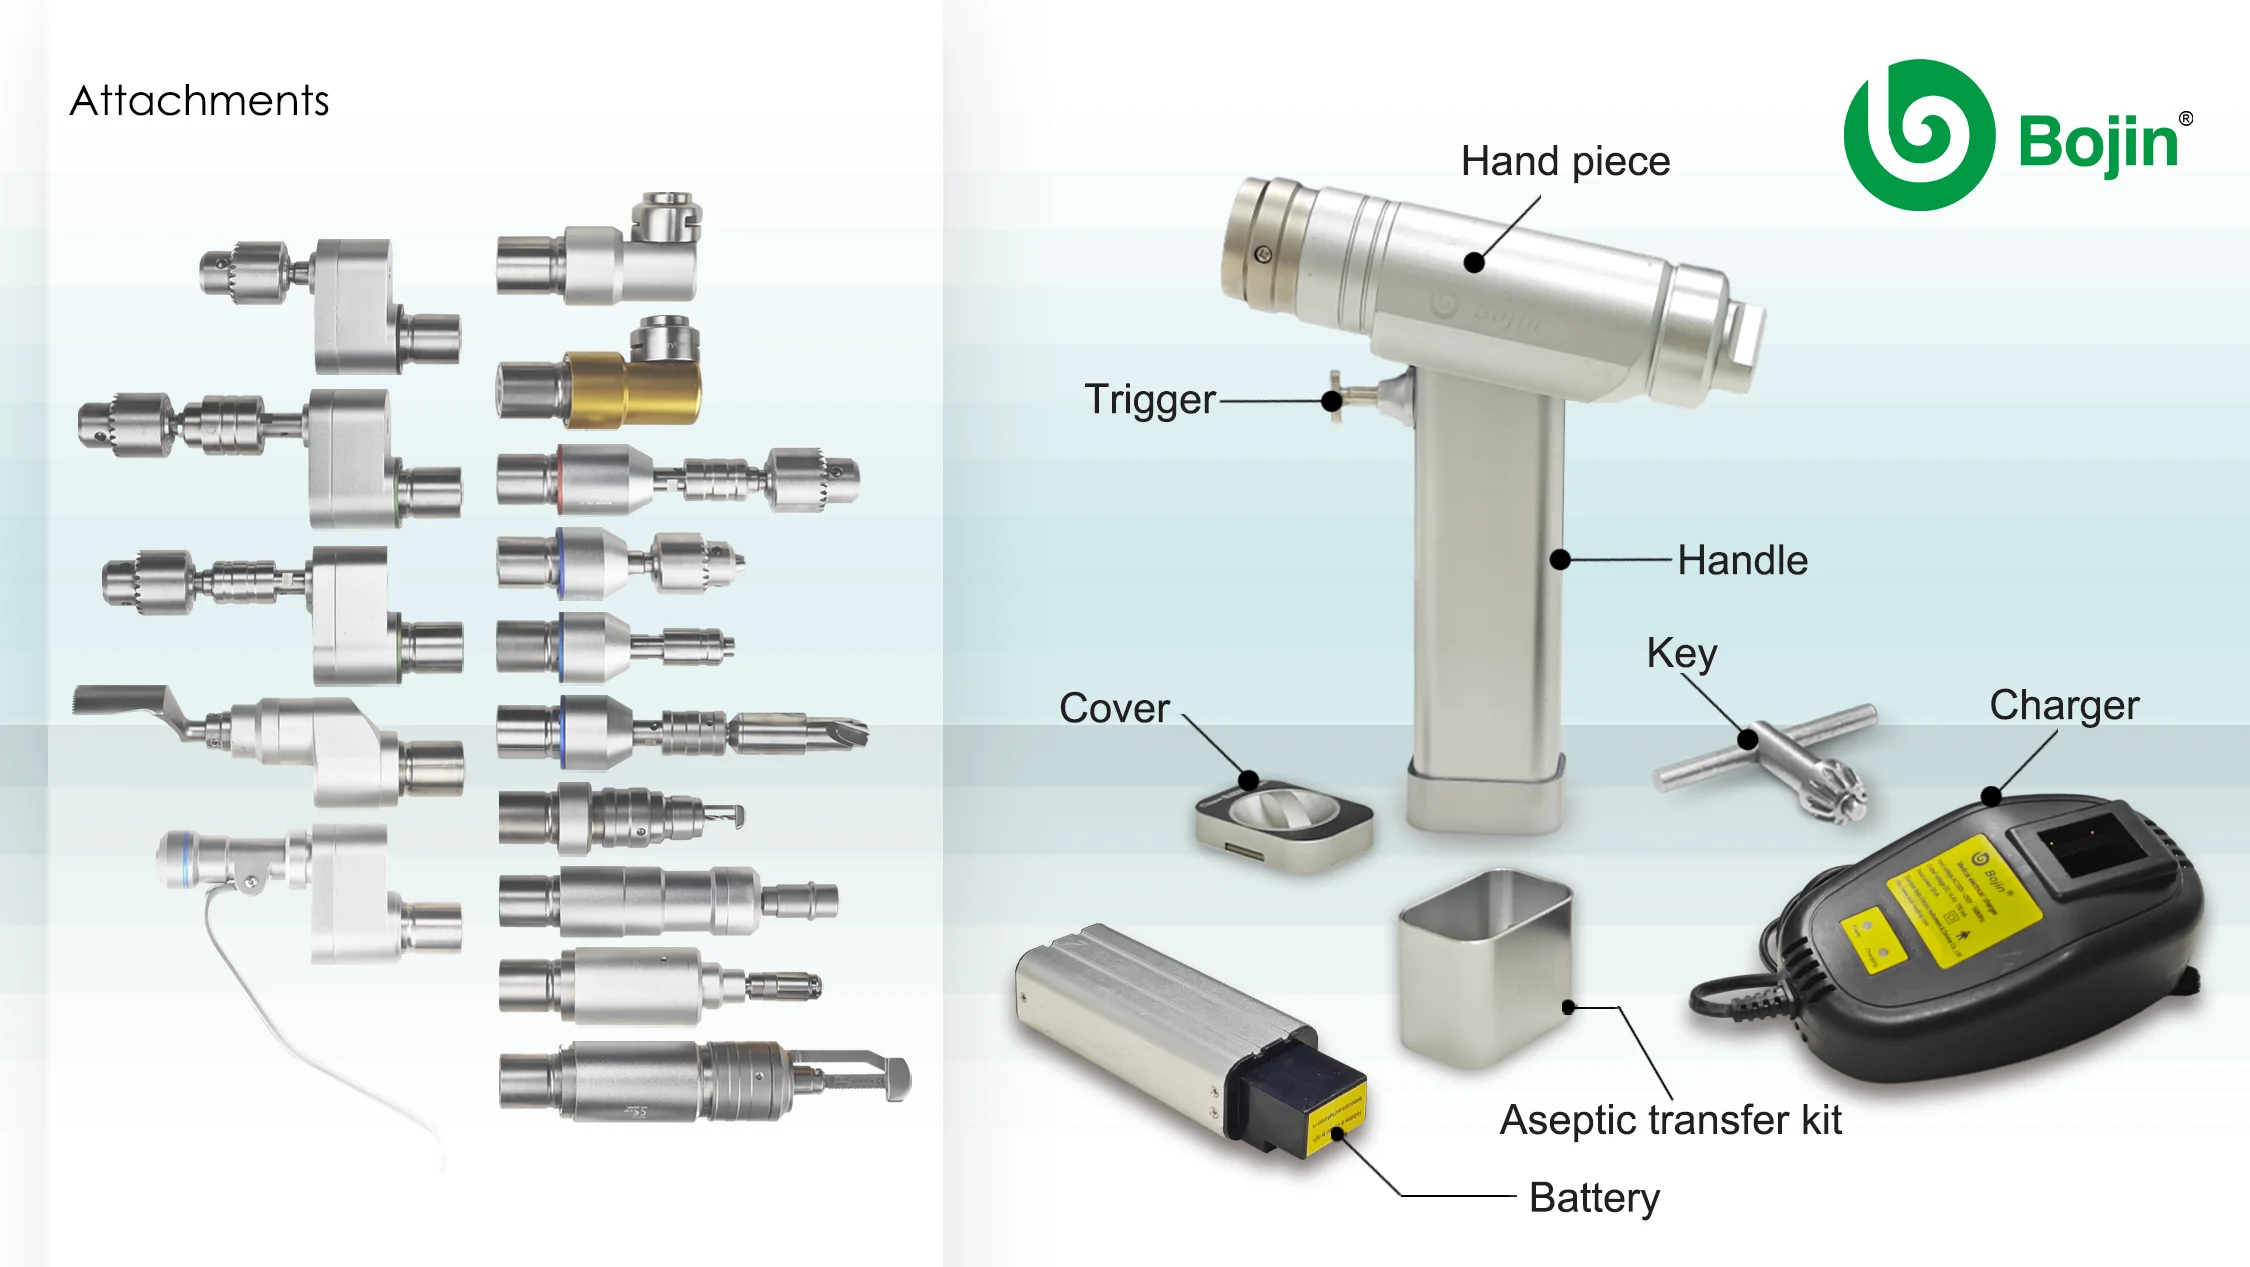
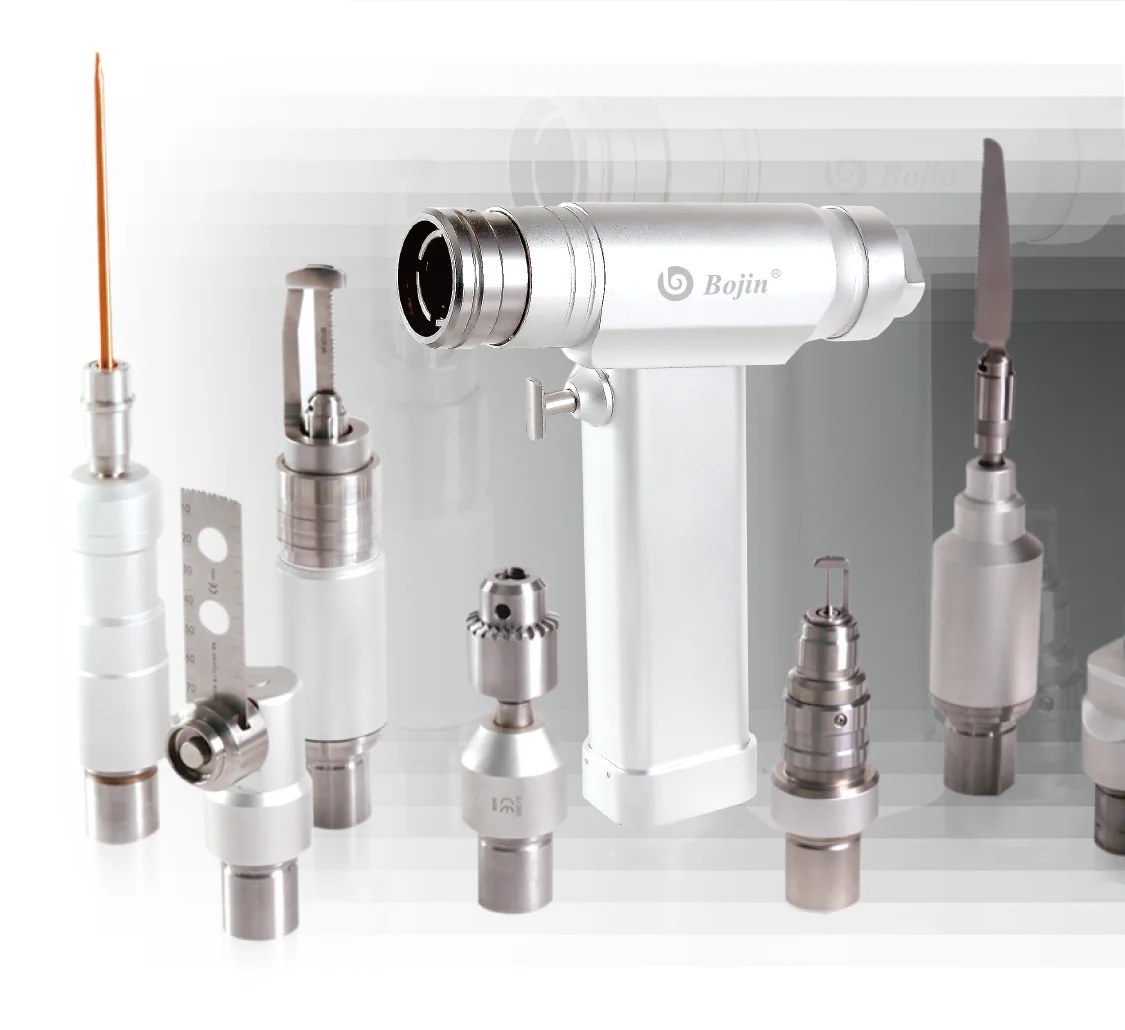
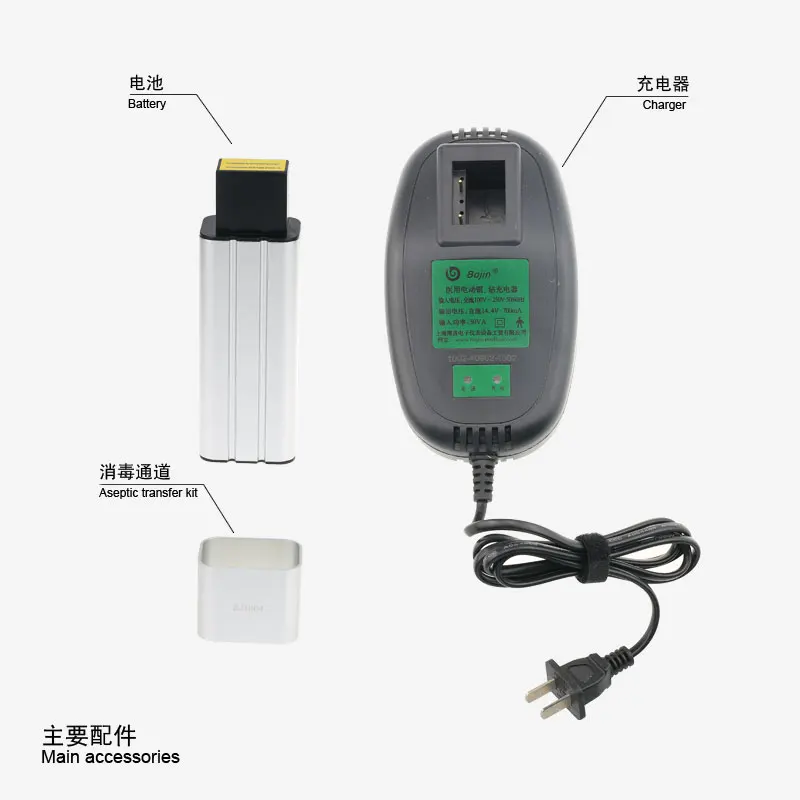
BJ2100 został zaprojektowany jako podstawowy wielofunkcyjny ortopedyczny system napędowy dla szpitali i centrów chirurgicznych, które potrzebują więcej niż jednej funkcji chirurgicznej zasilanej z tej samej rękojeści. Do jednostki głównej można podłączać różne przystawki, co pozwala dostosować konfigurację sprzętu do danego zabiegu.
Takie rozwiązanie może być przydatne w oddziałach wykonujących różnorodne zabiegi ortopedyczne i preferujących modułowy instrument zamiast utrzymywania osobnej zasilanej rękojeści na każde zadanie.
Niemiecki silnik o praktycznym zakresie mocy
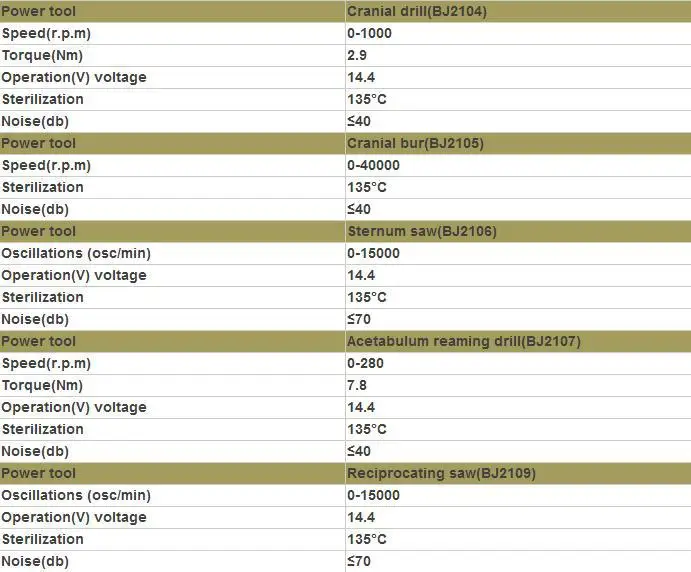
BJ2100 wykorzystuje niemiecki silnik i zapewnia moc wyjściową 100 W. Działa przy napięciu 14,4 V, z prędkością obrotową 1100 obr/min, częstotliwością drgań 15 000 cykli/min oraz maksymalnym momentem obrotowym 10 N·m.
Połączenie tych parametrów zapewnia rękojeści wystarczającą elastyczność do wykonywania różnych zasilanych funkcji chirurgicznych. Rzeczywiste charakterystyki pracy zależą od przystawki i ostrza wybranych do danego zabiegu.
Wiele załączników, więcej opcji konfiguracji
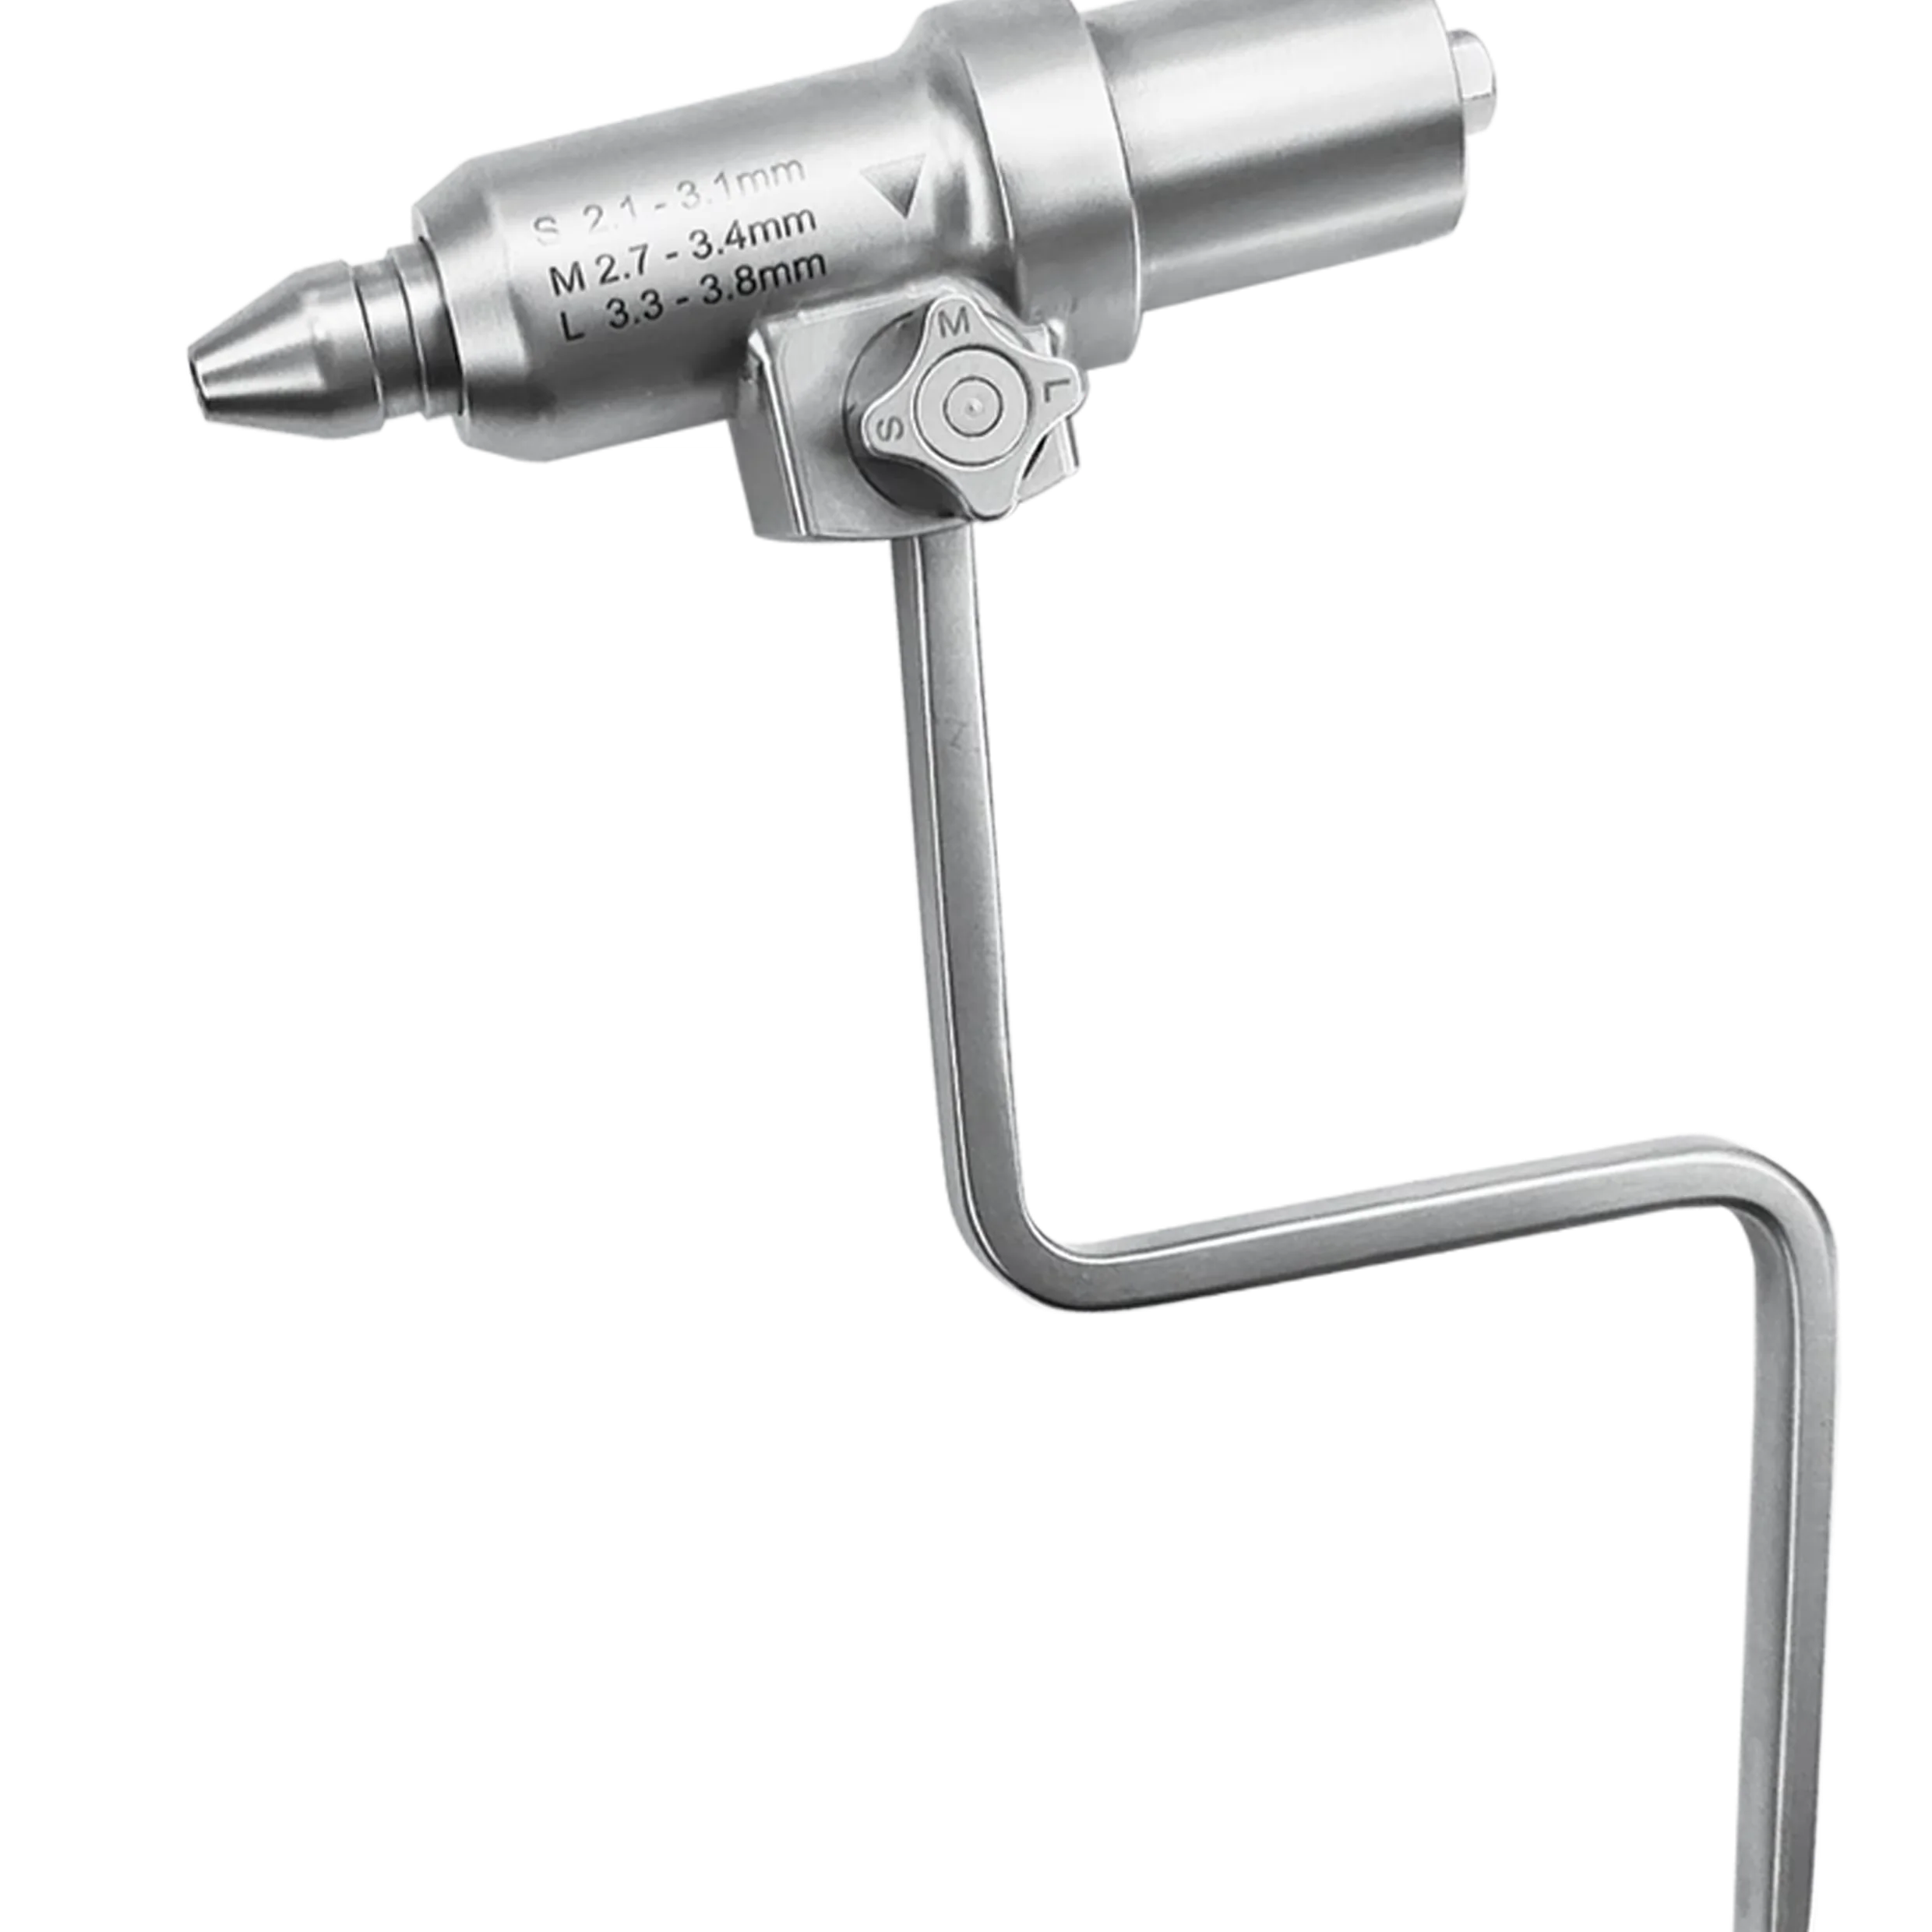
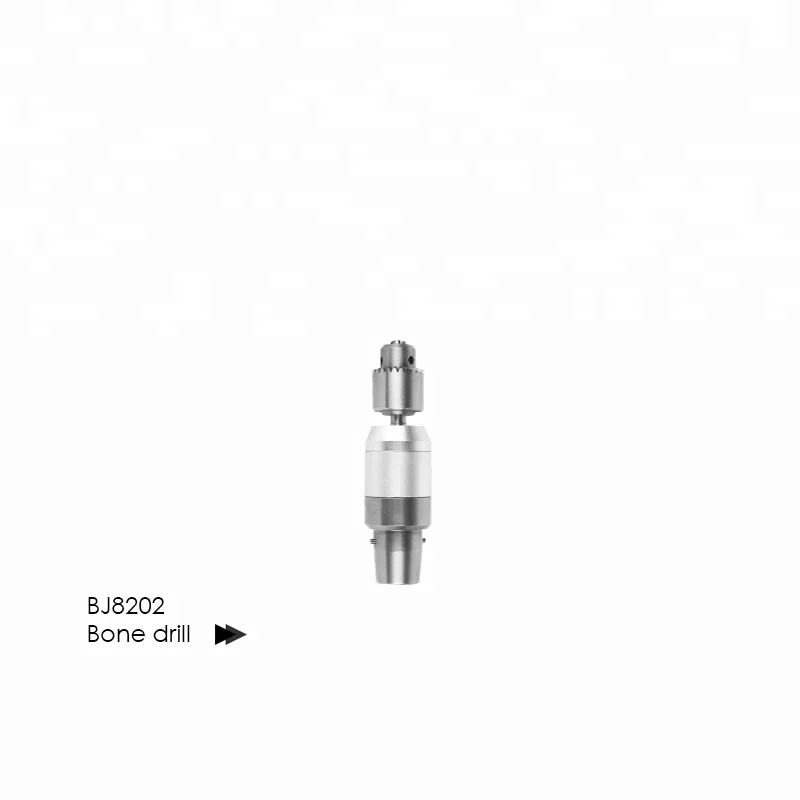
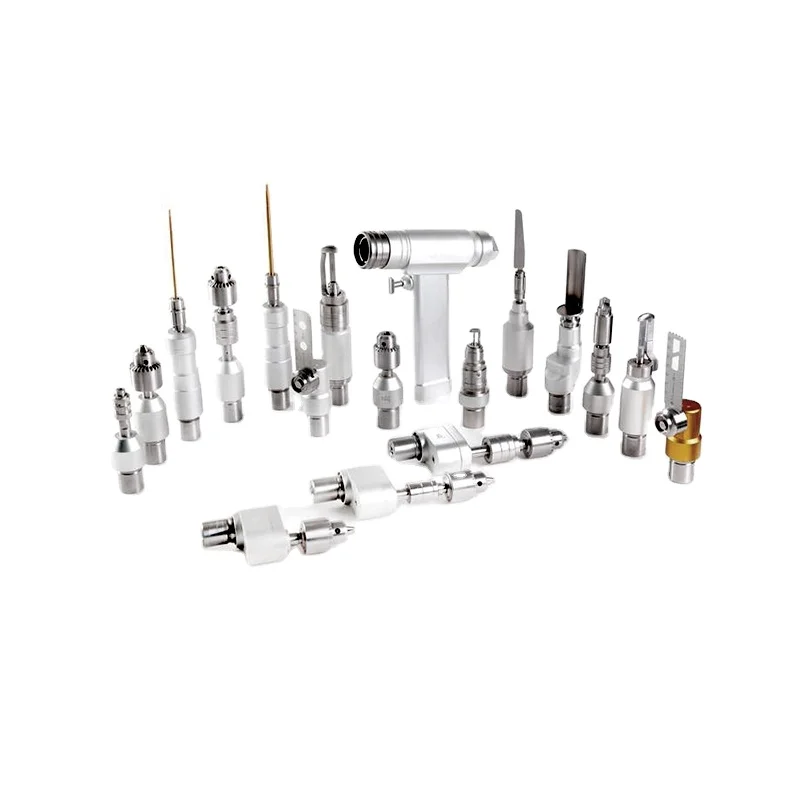
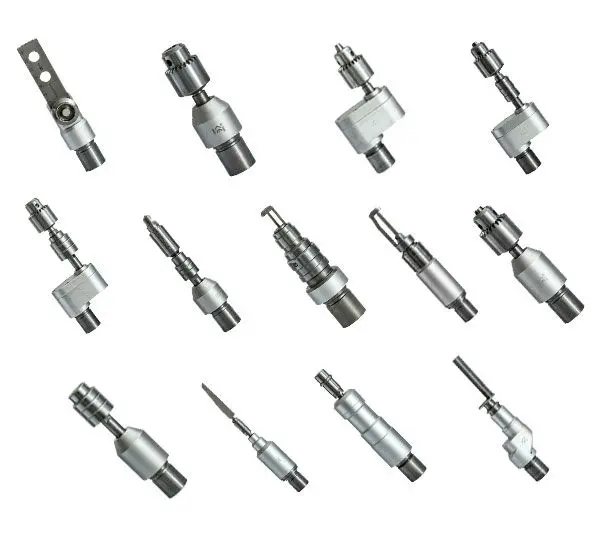
Jedną z głównych zalet urządzenia BJ2100 jest obsługa różnych załączników. Zmieniając załącznik, ten sam uchwyt można skonfigurować do różnych zastosowań chirurgicznych zamiast ograniczać się do jednego zastosowania.
System obsługuje również różne interfejsy załączników, w tym opcje związane z urządzeniami firm Stryker, Hudson, Linvatec i Synthes. Zakupujący powinni potwierdzić dokładne specyfikacje połączenia wymagane dla ich istniejących narzędzi przed złożeniem zamówienia.